Arduino 雷达模块项目实战:接线技巧、mmWave 传感器选型对比与调试避坑全指南
打造真正稳定运行的 Arduino 雷达模块项目:本文系统对比运动传感器与毫米波 (mmWave)雷达的核心性能差异,详解接线要点与常见调试误区,并深入分析在 实际安装环境中,为什么雷达探测在精度、抗干扰与穿透能力方面全面超越传统 PIR 红外传感器,为电子爱好者和嵌入式开发者提供从选型到落地的完整参考。
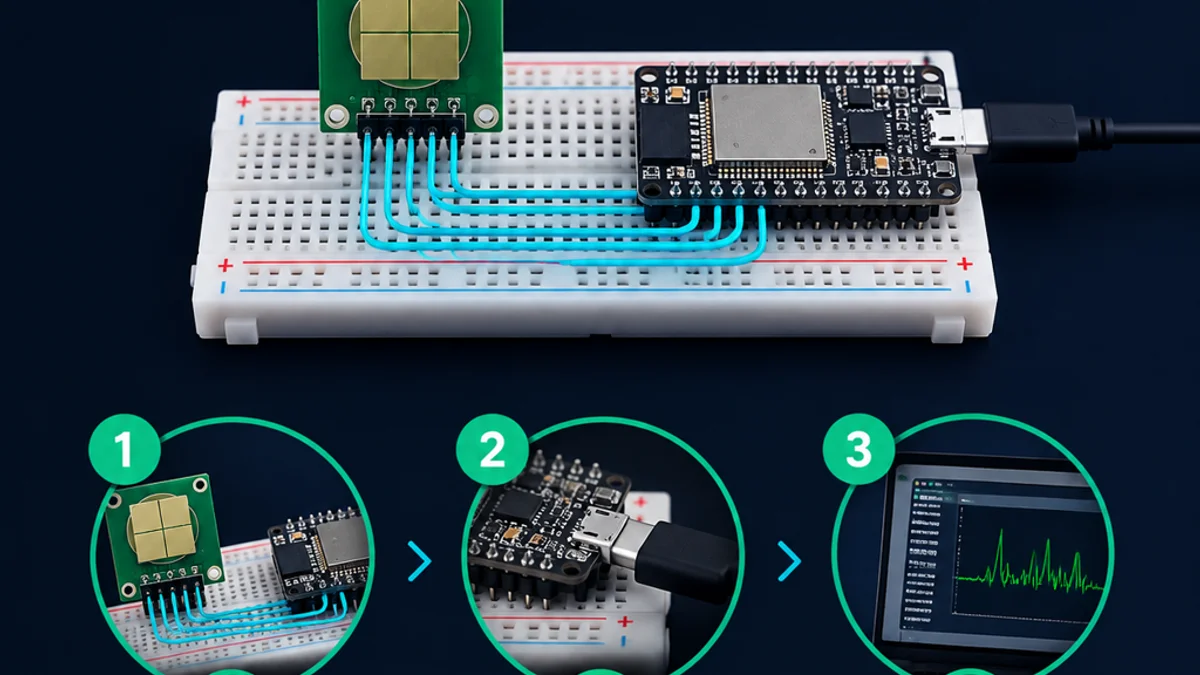
雷达模块能让 Arduino 项目更敏锐地感知物理世界。雷达传感器 Arduino 方案不再只能响应按键、光照强度或简单的运动触发,而是可以检测移动、人体存在,部分模块还能测量距离或速度。本指南将讲解 Arduino 雷达模块的工作原理、购买前的关注要点,以及如何规划一个实用项目,而无需深陷射频理论的泥潭。
Arduino 雷达模块究竟能做什么?
Arduino 雷达模块可以发射无线电波,读取附近物体或人体反射回来的信号,并将这些活动转换为微控制器可以使用的数据。具体输出因模块而异:可能简单到只是一路数字“检测到存在”信号,也可能详细到包含存在状态、距离、速度、区域或配置参数的串口消息。许多面向爱好者的 mmWave 和微波模块板都设计为可通过 UART、GPIO 或 I2C 与 Arduino 类开发板配合使用,因此非常适合家庭自动化、机器人、互动装置和学习型项目。
关键在于围绕你需要的具体行为来选择模块。房间占用检测项目所需的雷达功能与倒车辅助原型并不相同。需要粗略障碍物感知的机器人,与必须检测是否有人静坐于书桌前的传感器,二者要求也截然不同。在购买雷达模块 Arduino 开发板之前,先明确你需要什么样的输出,再确认模块能否以你的代码可以读取的形式提供该输出。

用通俗语言理解雷达感应
雷达的工作原理是发射电磁波,然后分析电磁波遇到物体反射后返回的信号。在小型 Arduino 兼容模块中,复杂的信号处理通常由传感器板本身完成。你的 Arduino 接收到的往往是简化后的数据,而非原始射频信息——这对快速搭建项目很有利,但如果你想进行高级控制,就必须理解这一点。
许多面向创客的模块以微波或 mmWave 雷达传感器的形式出售。“mmWave”通常指mmWave雷达,常用于近距离探测场景,这类场景中紧凑的天线和对微小运动的敏感性非常有价值。一些 24 GHz 模块被宣传用于人体存在检测,根据产品内置的固件和算法,它们可能检测到移动、微动或静止的人体。例如,DFRobot 介绍其一款 24 GHz 人体存在传感器采用 FMCW/CW 调制,并通过串口或 I/O 输出结果。(wiki.dfrobot.com)
这与超声波感应不同。超声波模块发送声波,而雷达使用无线电波。在穿透某些非金属遮挡物进行存在和运动检测方面,雷达可能更胜一筹,且对可见光的依赖更小。不过,它的敏感性有时也会让初学者感到意外,尤其是在反射物体、传感器角度和固件滤波方面。
Arduino 常用雷达模块的主要类型
并非每个雷达传感器 Arduino 项目都需要最先进的 mmWave 开发板。正确的选择取决于数据类型、检测方式、接口和使用环境。
简单运动或存在检测模块
最简单的雷达模块的行为几乎就像一个更聪明的运动开关。当检测到运动或存在时,它们可能输出高电平或低电平信号。当你想开灯、唤醒显示屏、记录活动或触发声音,而不需要计算精确距离时,这类模块非常实用。
基本的 GPIO 式输出可以让代码保持简短。你可以将该输出连接到数字输入引脚,读取状态,然后决定项目该做什么。代价是你能获得的细节有限。如果模块只是报告“已检测到”,你可能无法知道目标距离远近、移动快慢,或者出现在房间的哪个位置。
基于 UART 的存在传感器
UART 模块通过串口通信发送数据。这类模块很受欢迎,因为 Arduino 开发板可以使用硬件串口或软件串口库读取串口消息。UART 雷达模块 Arduino 项目通常可以读取存在状态、配置反馈,有时还能读取更高级的数据帧。
例如,Seeed Studio 的 MR24HPC1 文档介绍了如何通过 UART 串口接线将 Arduino 或 Seeeduino 与该传感器连接,包括 5V、GND、RX 和 TX 接线。同一文档还指出,Arduino 端通常使用软件串口,以避免调试输出与传感器通信混在一起。(wiki.seeedstudio.com)
UART 传感器是一个很好的折中选择。它们比单一输出引脚提供更丰富的反馈,同时对于能够熟练打开串口监视器并解析简单消息的初学者来说,仍然易于上手。
距离与速度雷达模块
有些模块专为测距、测速或目标跟踪而设计,而非简单的存在检测。它们适用于停车辅助、接近检测、人流量统计、运动物体实验和机器人技术。例如,DFRobot 的 C4001 指南介绍了如何将 Arduino 与 mmWave 传感器配合使用,以测量距离和速度、配置阈值、设置传感器模式并解析输出数据。(wiki.dfrobot.com)
这一类模块需要更多的规划。你需要了解视场角、更新速率、最小和最大量程,以及模块跟踪的是单个目标还是多个目标。如果你的项目依赖可靠的测量而非简单的是/否触发,那么在制作外壳之前,请花更多时间研读数据手册和示例代码。
专用人体存在与健康相关模块
有些雷达模块专为静态人体存在、跌倒检测、呼吸相关监测或睡眠检测而调校。这些传感器通常内置专有固件,用于解读雷达回波,并且只暴露处理后的输出结果。这固然方便,但也限制了实验的灵活性。
Seeed Studio 的 mmWave 文档列出了多款开发板的开源资料,同时也指出其 mmWave 雷达传感器中的原始数据和算法并非开源。(wiki.seeedstudio.com) 对大多数 Arduino 项目来说,这不是问题。但对于研究、自定义信号处理或机器学习实验而言,这一点至关重要。
如何选择合适的雷达传感器 Arduino 方案?
选择方案时,应让传感器输出与 Arduino 需要做出的判断相匹配。如果你的项目只需要知道是否有人在,GPIO 或简单的 UART 存在模块可能就够了。如果需要距离、速度、区域或配置控制,请寻找带有文档化串口命令、Arduino 库以及与你开发板匹配示例的模块。
从项目行为出发,而不是从元器件清单出发。先问自己:项目必须判断什么?判断的频率是多少?当读数不确定时应该怎么办?好的模块选择能让你的代码更简单,因为传感器输出本身就已接近你需要的逻辑。
购买前请对照以下清单:
- 输出类型:模块提供 GPIO、UART、I2C,还是你的 Arduino 支持的其他接口?
- 数据细节:你只需要存在信息,还是需要距离、速度、目标区域或置信度数值?
- 电压兼容性:模块能否由你的 Arduino 开发板安全供电?逻辑电平是否兼容?
- 电流消耗:你的电源能否提供足够的电流,而不会导致复位或读数不稳定?
- 库支持:是否有 Arduino 库、示例程序或清晰的串口协议?
- 安装方向:传感器是否必须正对目标,还是可以倾斜安装?
- 探测环境:传感器附近是否有风扇、窗帘、宠物、金属表面、玻璃、运转的机器或其他可能引起误触发的来源?
- 固件限制:模块暴露的是原始数据、处理后的事件,还是仅有固定输出?
对初学者友好的雷达模块 Arduino 项目,通常受益于带有官方接线图和示例代码的模块。例如,DFRobot 的 24 GHz 微波雷达示例提供了 Arduino UNO 的设置指导、接线说明以及单目标检测的示例代码。(wiki.dfrobot.com)
接口与接线注意事项
给雷达模块接线通常很简单,但小的失误可能造成令人困惑的现象。最常见的问题是 TX 和 RX 接反。在 UART 模块上,传感器的 TX 通常连接微控制器的 RX,传感器的 RX 连接微控制器的 TX。两者必须共地,供电电压也必须符合模块的要求。
如果你使用 Arduino Uno,请记住主硬件串口同时也用于与电脑的 USB 通信。这就是为什么许多示例在连接传感器时使用 SoftwareSerial,而将 Serial 保留给串口监视器中的调试消息。对于拥有多个硬件串口的开发板,例如许多 ESP32 类开发板或一些较大型 Arduino 开发板,你可能更倾向于使用硬件串口,以在更高波特率下获得更好的可靠性。
一个简单的接线计划应包括:
- 先确认供电:确认模块需要 3.3V、5V 还是某个电压范围。
- 再确认逻辑电平:不要想当然地认为 5V Arduino 输入对每个 3.3V 模块都安全,也不要认为每个模块都能承受 5V 逻辑。
- 共地:将模块 GND 与 Arduino GND 连接。
- 交叉连接串口线:将模块 TX 连接 Arduino RX,模块 RX 连接 Arduino TX 或代码中指定的软件串口引脚。
- 加装稳定电源:如果模块的电流消耗超出预期,请使用共地的可靠外部电源。
- 装壳前先测试:在将模块装入外壳之前,先在裸露状态下运行示例程序。
这种谨慎的方法能节省时间。雷达传感器看似“表现异常”时,真正的问题可能是供电不足、串口引脚接反,或程序监听了错误的端口。

Arduino 雷达模块的实用项目创意
当传统传感器力不从心时,雷达模块尤其引人注目。它们可以在弱光环境下进行存在检测、在无需摄像头的情况下感应运动,并实现用户无需触碰任何东西的交互体验。
智能房间存在检测
雷达存在传感器可以让智能房间感觉更自然。当人静坐不动时,具备静态存在检测能力的模块可以持续检测到有人在场,而不是直接关灯。这正是 mmWave 传感器在书桌、浴室、衣橱和小型自动化区域广受欢迎的原因之一。
就 Arduino 版本而言,逻辑可以很简单:如果检测到存在,就保持继电器吸合或向另一个控制器发送消息。加入超时机制,避免读数短暂波动时灯光闪烁。如果你的模块支持灵敏度和延时设置,请在传感器安装到位后再进行调校,而不是在它平放在桌上时调试。
非接触式显示屏唤醒
当有人靠近时,雷达模块可以唤醒仪表盘、信息亭或桌面显示屏。与按键相比,这种方式更简洁、更具交互感;与摄像头相比,它更简单,且无需采集图像。
在这个项目中,Arduino 可以读取雷达状态,并控制晶体管、继电器、USB HID 动作,或向其他设备发送串口消息。你可能不需要测距功能;指定区域内有人存在可能就足够了。主要挑战在于防止显示屏后方或侧方的移动造成意外唤醒,因此安装位置和波束方向非常关键。
停车或接近辅助
具备测距能力的雷达模块可以支撑停车引导或接近警示系统。Arduino 可以驱动 LED,在物体靠近时变换颜色,或在测量距离越过阈值时触发蜂鸣器。如果模块还能提供速度信息,你就可以实现更有趣的行为,例如在物体快速接近时更早发出警告。
对于这种用例,不要想当然地认为每个存在传感器都能测距。请仔细阅读文档。有些传感器针对人体存在做了优化,对你关心的目标物体可能无法提供可靠的距离数据。
机器人障碍感知
在机器人项目中,雷达可以作为超声波、红外和摄像头传感的补充。在光学传感器力不从心的条件下,它可能有助于检测运动或存在。不过,为房间存在检测而设计的雷达模块,未必能像精密障碍传感器那样工作。
对初学者而言,一个实用的机器人实验是将雷达作为辅助输入,而非唯一的导航传感器。例如,当雷达检测到前方有移动时机器人减速,而近距离障碍距离由超声波或激光雷达类传感器负责。这样可以减轻雷达模块的负担,也让项目更容易调试。
互动艺术与声音装置
由于雷达无需触碰即可检测运动,它在互动装置中表现出色。有人走近雕塑时可以改变灯光图案;细微的手部动作可以触发声音层次;靠近壁挂物体的移动可以唤醒隐藏在半透明材质背后的 LED。
在创意项目中,精确测量往往不如流畅的响应重要。在 Arduino 代码中加入滤波,让输出呈现渐隐、渐变或去抖效果,而不是瞬间跳变。这样交互才会显得有设计感,而非忽闪忽闪。
让雷达项目更可靠的编程模式
大多数 Arduino 雷达项目都从官方示例程序起步。这是正确的做法,但示例只是起点。确认模块正常工作后,应围绕你项目的行为重塑代码。
读取与动作分离
将传感器读取代码与输出控制代码分开。一个函数负责更新雷达状态,另一个函数决定如何处理该状态。这样便于日后更换模块或添加滤波。
例如,你的代码可以维护 presenceDetected、lastDetectionTime 和 currentDistance 等变量。输出逻辑随后可以决定是点亮 LED、发送消息,还是等待进一步确认。
用基于时间的逻辑取代长延时
避免在程序中堆满长延时 delay() 调用。在 Arduino 等待期间,雷达事件可能已经发生变化。超时、采样间隔和输出延时都应使用基于 millis() 的计时。
一个存在检测项目可能需要在最后一次检测到事件后让灯保持亮两分钟。与其延时两分钟,不如记录最后一次检测的时间,并持续检查超时是否已到。这样 Arduino 才能保持响应。
加入平滑与去抖动
雷达读数可能出现波动,尤其是在调试阶段或环境复杂时。如果你的项目对每一次变化都立即响应,就可能出现抖动。去抖动可以防止单次短暂的读数触发不该发生的动作。
可以尝试以下方法:
- 要求同一状态连续出现多次后才予以采信。
- 在触发输出前设置一个短暂的确认窗口。
- 触发后让激活状态至少保持一段最短时间。
- 忽略不可能的跳变,例如距离值仅在一个采样中剧烈变化后又立即恢复。
- 测试期间记录原始消息,以便判断问题出在代码逻辑还是传感器行为。
清晰存放配置参数
如果你的模块支持灵敏度、距离门限、延时时间或模式设置,请把这些值放在程序顶部附近,并添加注释说明选择的理由。未来的你会感谢现在的自己:清楚地知道某个阈值是为走廊、书桌、车库还是测试台而设。
对于可能在不同房间之间移动的项目,可以考虑通过串口命令、按钮或小显示屏来调整设置。这样调校就不会沦为反复上传代码的循环。
安装对性能的影响不亚于代码
雷达传感器不仅仅是一个电子元件,它还是有方向性的感应设备。安装的位置和方式可能彻底改变结果。在测试台上表现出色的模块,一旦靠近金属、藏于厚材质之后,或横扫一个人员频繁走动的房间,表现就可能大打折扣。
DFRobot 针对一款 24 GHz 人体存在传感器的文档强调,要注意波束角度,并将天线正对被测目标。同一页面还列出了该模块的波束角度,这印证了一个重要事实:探测能力在各个方向上并不均等。(wiki.dfrobot.com)
遵循一套务实的安装流程:
- 使用官方示例程序在测试台上测试传感器。
- 用胶带或物品标记出预期的感应区域,以便重复测试。
- 使用胶带、夹子或 3D 打印的原型支架进行临时安装。
- 测试真实行为:让人在区域内移动、静坐、进入、离开,并站在区域边缘附近。
- 先调整角度和高度,再修改代码。
- 只有在安装位置接近最终状态后,才调校灵敏度或阈值。
- 最后再装壳,然后重新测试,因为塑料外壳、安装五金件和附近表面都可能影响结果。
对于房间类项目,除非你希望把这些移动纳入检测,否则不要将传感器对准转动的风扇、窗帘、敞开的窗户、振动的电器或人员频繁走动的背景区域。在车库或工作间,要当心可能造成反射的金属表面。在小房间里,降低灵敏度可能比在代码中掩盖误触发更有效。
常见错误及规避方法
许多 Arduino 雷达问题并非由模块缺陷造成,而是源于预期不清晰、接线不当、供电不稳定,或在脱离实际的环境中测试。
以下错误值得规避:
- 为了测距而购买存在传感器:有些模块只输出检测到/未检测到的信号。如果距离很重要,请确认模块能提供距离数据。
- 忽视串口电平:传感器可能用 5V 供电,却以 3.3V 通信;也可能无法承受 5V 逻辑。
- 使用错误的串口:如果串口监视器正常工作但传感器毫无反应,你的程序可能监听了错误的引脚。
- 只靠挥手测试:人体存在模块可能是为全身存在、微动或特定安装条件而设计的。
- 跳过文档:雷达模块往往带有模式、命令或时序要求,仅凭引脚标注难以察觉。
- 过早安装:外壳和最终位置会改变读数,因此应在安装之后而非之前进行调校。
- 期望每块开发板都输出原始雷达数据:许多创客模块只暴露处理后的结果,尤其是为存在检测而打造的产品。
一个好的调试习惯是做减法。先确认供电,再确认串口通信,然后打印原始或由库提供的传感器消息。只有在这些之后,才去连接继电器、电机、网络代码、显示屏或复杂的自动化逻辑。
安全、隐私与项目责任
Arduino 雷达模块之所以常被采用,是因为它能在不使用摄像头的情况下检测存在。这在隐私方面是优势,尤其是在不适合采集图像的房间。尽管如此,存在感知仍可能暴露行为模式,因此值得审慎使用。
如果你的项目记录占用情况,请向用户明确说明。只存储必要的数据。除非整套设计专为医疗、安防或生命安全用途打造并经过认证,否则不要将业余级传感器包装成这类系统。一个在自动化中有趣又实用的模块,在未经充分验证的情况下,不应被当作可靠的跌倒检测器、防盗警报器或健康监测设备。
此外还需考虑无线电合规性。从信誉良好的供应商处购买模块,遵循既定的工作条件,除非你了解所在地区的相关法规,否则不要改装天线或改变发射行为。对大多数创客而言,最稳妥的做法是按照文档使用完整模块,而不是从零设计射频硬件。
首个项目简易搭建计划
如果这是你第一次搭建 Arduino 雷达模块项目,可以从一个桌面存在指示器开始。它实用、易于观察,而且不需要危险电压或运动部件。
按照以下路径操作:
- 选择一款文档完善、带有 Arduino 示例、并提供 GPIO 或 UART 输出的模块。
- 初期只连接传感器和一个 LED。先不要添加继电器、Wi-Fi、屏幕或电机。
- 上传官方示例,确认串口监视器显示预期的活动。
- 打印清晰的状态,例如“有人”“无人”,或(如有)距离数值。
- 加入超时机制,让 LED 在最后一次检测后短暂保持点亮。
- 将传感器移到实际桌面位置,测试静坐、离开和在附近走动的情形。
- 如果模块支持,调校阈值或灵敏度。
- 最后才加入最终输出,例如灯具控制器、状态显示屏或家庭自动化消息。
这个项目能教会你核心技能:接线、串口通信、时序逻辑、滤波和安装。一旦跑通,你就可以将相同的结构复用到更大的项目中。
核心要点
雷达模块为 Arduino 项目带来了比简单开关或基础运动传感器更灵敏、更细腻、更具感知力的可能。最佳效果来自于让模块与任务匹配:灯光和唤醒触发用简单存在检测,可配置项目用 UART 反馈,以测量为核心的搭建则用距离或速度传感器。
从官方示例起步,保持第一版简洁,并将安装位置视为设计的一部分而非事后补缀。目标明确、文档完善的雷达模块 Arduino 方案在手,你就能打造出实用、有趣且随时可以扩展的可靠非接触式项目。
不确定哪款传感器适合您的项目?
与我们的毫米波应用工程师免费咨询。