Модуль доплеровского радара HB100: гид по радиолокации
Обзор модуля доплеровского радара HB100: принцип работы на 10,525 GHz, выходной сигнал, схема усилителя и советы по обнаружению движения в хобби-проектах.
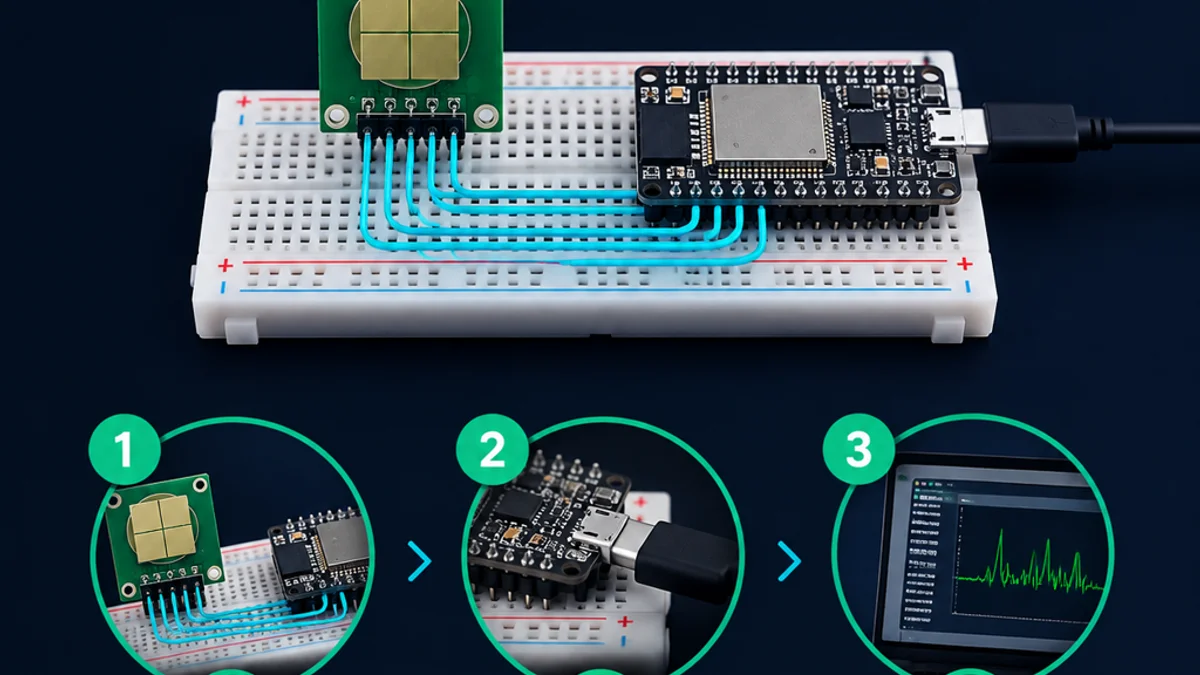
Модуль доплеровского радара HB100 — это компактная микроволновая плата для обнаружения движения, которую используют любители, студенты и инженеры, желающие экспериментировать с практической радиолокационной технологией. Вместо того чтобы просто сообщать, что что-то находится «поблизости», он обнаруживает перемещение, измеряя доплеровский сдвиг, что делает его полезным для детектирования движения, экспериментов со скоростью, проектов автоматизации и прототипов встроенных датчиков. В этом руководстве объясняется, что делает модуль, как он работает, где он применяется и на что обращать внимание при проектировании с его использованием.
Что на самом деле делает модуль доплеровского радара HB100?
Модуль доплеровского радара HB100 передаёт микроволновый сигнал, принимает отражения от движущихся объектов и выдаёт низкочастотный выходной сигнал промежуточной частоты, связанный с движением. Проще говоря, он действует как небольшой радарный фронтенд: когда человек, автомобиль, лопасть вентилятора или другой объект движется к модулю или от него, отражённый сигнал слегка меняется, и это изменение может быть усилено и обработано внешней электроникой.
Широко известный HB100 — это приёмопередающий модуль X-band с доплеровским принципом действия, который по документации обычно работает на частоте около 10.525 GHz от питания 5 V и имеет выход IF, предназначенный для дополнительной обработки сигнала, а не для прямого цифрового считывания по принципу plug-and-play. (theremino.com) Это различие важно. Модуль — не то же самое, что готовый детектор движения с чистым логическим выходом. Он скорее похож на радарный «сенсорный движок» внутри более крупной схемы.
Поэтому он особенно интересен для обучения. Обычный PIR-датчик может лишь сообщить, что, вероятно, произошло движение тёплого тела, а доплеровский радарный датчик позволяет исследовать уровень сигнала, неоднозначность направления движения, частоту, связанную со скоростью, фильтрацию, усиление и реальные сложности отражённой микроволновой энергии.

Компактный вход в мир радиолокации
Радиолокация может казаться пугающей областью, поскольку она обычно ассоциируется с авиацией, метеосистемами, оборонной сферой, беспилотными автомобилями и промышленными измерениями. HB100 делает базовую идею доступной. Он умещает микроволновый передатчик, приёмник и антенную конфигурацию в небольшой модуль, который можно подключить к усилителю, микроконтроллеру или измерительному прибору.
Привлекательность HB100 не в том, что он делает всё сам. Его настоящая ценность в том, что он раскрывает ключевое поведение доплеровского радара в доступной и физически удобной форме. Когда вы двигаете рукой перед датчиком и наблюдаете меняющуюся форму сигнала, вы видите упрощённую версию того же физического принципа, который используется в гораздо более совершенных системах.
Поэтому модуль доплеровского радара HB100 популярен в проектах, где цель — не только обнаружение, но и понимание. Он вознаграждает любопытство. Можно начать с простого сигнализатора движения, а затем постепенно перейти к измерению частоты, аналоговой фильтрации, дискретизации на микроконтроллере, экспериментам с корпусом и тестированию зоны обзора.
Как работает доплеровское обнаружение
Доплеровский радар опирается на известный физический эффект: волны, как кажется, меняют частоту, когда источник и наблюдатель движутся относительно друг друга. В звуке именно поэтому у приближающейся сирены будто меняется высота тона. В радаре переданный микроволновый сигнал отражается от движущегося объекта и возвращается с небольшим частотным сдвигом.
Внутри доплеровского модуля переданный сигнал и принятый отражённый сигнал смешиваются. Результатом является сигнал гораздо более низкой частоты, представляющий разницу между ними. Этот низкочастотный результат и есть сигнал IF — именно эту часть внешняя схема может усиливать, фильтровать, измерять или интерпретировать.
Документация HB100 и описания многих поставщиков определяют его как модуль доплеровского датчика движения, работающий на этом принципе, а не на измерении дальности по времени пролёта (time-of-flight). (manuals.plus) Это значит, что его лучше всего понимать как чувствительный к движению радарный фронтенд, а не как прямой датчик расстояния. Если цель неподвижна, доплеровский сдвиг в значительной степени исчезает, даже если объект остаётся перед модулем.
Движение к модулю и от него важнее всего
Доплеровский радарный датчик наиболее чётко реагирует на радиальное перемещение: движение к модулю или от него. Если цель движется строго боком через зону обзора, радиальная составляющая может быть меньше, поэтому выходной сигнал будет слабее или труднее для интерпретации. В реальных помещениях и на улице отражения часто делают поведение менее идеальным, но этот принцип всё равно помогает выбрать размещение.
Это одна из причин, почему важен угол монтажа. Если нужно обнаружить человека, идущего по коридору, направив модуль вдоль ожидаемого пути движения, можно получить более сильный сигнал, чем при установке перпендикулярно этому пути. Если вы экспериментируете со скоростью автомобиля, скоростью вентилятора или движением объекта по треку, юстировка становится ещё важнее.
Выходной сигнал — это информация, а не готовый ответ
Выход IF у HB100 обычно слабый и аналоговый. Ему нужны усиление, контроль шума и интерпретация сигнала, прежде чем он станет полезным для микроконтроллера. Типичная ошибка новичка — подключить вывод IF напрямую к цифровому входу и ожидать стабильного результата «высокий или низкий». Обычно это упускает суть модуля.
Лучший подход — рассматривать сигнал IF как необработанные данные измерений. С усилителем вы можете наблюдать его на осциллографе. С фильтрацией и пороговой обработкой можно построить триггер движения. С частотным анализом можно оценивать скорость в контролируемых условиях.
Почему выход IF так важен?
Выход IF важен, потому что он переносит связанный с движением сигнал, возникающий при смешении переданной микроволновой энергии с её отражением, сдвинутым по Доплеру. Это мост между микроволновой частью модуля, с которой большинство создателей проектов не работают напрямую, и низкочастотной электроникой, которую можно усиливать, фильтровать, оцифровывать и анализировать.
Представляйте HB100 как две части, работающие вместе. Модуль выполняет высокочастотную микроволновую задачу. Ваша схема выполняет низкочастотную задачу интерпретации. Именно это разделение делает модуль доступным, но оно же означает, что окружающая электроника сильно влияет на итоговый результат.
Полезная сигнальная цепочка часто включает:
- Чистое питание 5 V с качественной локальной развязкой.
- Малошумящий усилительный каскад для слабого сигнала IF.
- Фильтр, который сохраняет интересующие частоты движения и снижает нежелательный шум.
- Компаратор, АЦП (ADC) или тракт обработки в аудиостиле в зависимости от проекта.
- Программную логику, решающую, что считать валидным движением.
Для простого детектора движения программному обеспечению может потребоваться лишь распознать, что сигнал пересёк порог на короткий период. Для эксперимента со скоростью софту нужно оценивать доминирующую частоту в сигнале IF. Для более проработанного прототипа в продуктовом стиле может понадобиться отклонять ложные срабатывания, вызванные вибрацией, шумом питания или фоновым движением.
Типичные способы применения HB100
Модуль доплеровского радара HB100 может поддерживать множество проектов, но лучше всего работает, когда проект спроектирован вокруг движения, а не присутствия. Он не идеален для точного определения, что это за объект и как далеко он находится. Он лучше подходит для ответов на вопросы вроде «движется ли что-нибудь?» или «с какой скоростью цель движется к датчику или от него?»
Популярные сценарии использования включают:
- Освещение, включаемое движением: обнаружение перемещения в коридоре, гараже, прихожей или в зоне рабочего места.
- Эксперименты в области безопасности: создание простого сигнализатора движения или периметрального детектора.
- Демонстрации измерения скорости: определение приблизительной скорости по доплеровской частоте в контролируемой установке.
- Робототехника: предоставление роботу ещё одного способа замечать движущиеся объекты помимо ультразвукового или инфракрасного восприятия.
- Прототипы промышленного типа: обнаружение движения через некоторые неметаллические крышки или в запылённой среде, где оптическим датчикам может быть трудно.
- Учебные лаборатории: демонстрация радиолокационной технологии, смешения сигналов, доплеровского сдвига, аналоговой фильтрации и обработки сигналов на микроконтроллере.
Эти применения звучат широко, но они разделяют один и тот же шаблон проектирования. Датчик выдаёт связанный с движением сигнал, а остальная система решает, что этот сигнал означает в контексте.

Сильные стороны, которые делают его полезным
HB100 остаётся интересным, потому что занимает практичную золотую середину. Он сложнее базового детектора-выключателя, но проще полноценной платформы разработки радаров. Этот баланс делает его сильным учебным инструментом и гибким компонентом для прототипирования.
Одно из главных преимуществ — микроволновое восприятие не зависит от видимого света. Темнота, блики и обычные изменения освещения не являются главной проблемой. Это полезно в корпусах, при ночной работе и в ситуациях, когда оптические датчики становятся ненадёжными.
Другое преимущество — чувствительность к движению через некоторые материалы. В зависимости от материала, толщины, монтажа и окружения микроволновое восприятие может работать за пластиковыми крышками или другими неметаллическими барьерами. Это позволяет создавать более аккуратные продуктовые дизайны, где датчику не нужна видимая линза или отверстие. Однако это всегда нужно проверять в финальном корпусе, потому что материалы и геометрия могут изменить характеристики.
Модуль также подталкивает к более глубокой обработке сигналов. У PIR-датчиков внутренняя схемотехника часто скрывает аналоговое поведение. У HB100 аналоговый сигнал — часть учебного опыта. Это делает его ценным для всех, кто хочет понять не только «датчики», но и цепочку от физики к электронике и программным решениям.
Ограничения — часть конструкции
HB100 полезен, но он не волшебный. Его ограничения — это скорее следствия того, как работает доплеровский радар и насколько минималистичен модуль, чем недостатки.
Во-первых, он обнаруживает движение более естественно, чем статическое присутствие. Если кто-то вошёл в зону и затем стоит совершенно неподвижно, доплеровский сигнал может угаснуть, поскольку относительное движение прекратилось. Если вашему приложению требуется надёжное обнаружение присутствия, могут понадобиться дополнительные методы сенсорики или программные допущения.
Во-вторых, сырой выход IF нуждается в обработке. Качество усилителя, заземление, экранирование, фильтрация и стабильность питания могут стать разницей между чистым экспериментом и мучительным. Задача модуля — предоставить радарный фронтенд. Он не устраняет все аналоговые проектные трудности.
В-третьих, отражения могут усложнить интерпретацию. Микроволновая энергия может отражаться от стен, металлических поверхностей, оборудования и движущихся фоновых объектов. Вентилятор, вибрирующая панель, качающаяся вывеска или работающая рядом техника могут создавать сигналы, похожие на движение, потому что с точки зрения радара это и есть движение.
Наконец, важны соответствие требованиям и контекст применения. Радарные модули работают в регулируемых радиочастотных диапазонах, и правила различаются по регионам, типам продуктов и развёртыванию. Для любительских экспериментов на столе создатели часто сосредотачиваются на поведении схемы, но готовые продукты требуют внимательного отношения к нормативным требованиям, маркировке, эффектам корпуса и ответственной эксплуатации.
HB100 в сравнении с PIR и ультразвуковыми датчиками
HB100 проще всего понять в сравнении с датчиками, которые многие создатели уже знают. PIR-датчик обнаруживает изменения инфракрасного излучения, обычно связанные с перемещением тёплых тел через его сегментированное поле. Ультразвуковой датчик посылает звуковые импульсы и измеряет эхо, часто для оценки расстояния. Доплеровский радарный датчик передаёт микроволновую энергию и реагирует на частотные сдвиги, вызванные движением.
У каждого подхода свои сильные стороны. Модули PIR недороги, просты и удобны для обнаружения движения людей в помещениях. Ультразвуковые датчики полезны, когда основное измерение — расстояние до поверхности. Радарные модули вроде HB100 привлекательны, когда нужно обнаружение движения без опоры на свет или когда проект выигрывает от информации о доплеровской частоте.
Практичное сравнение выглядит так:
- Выбирайте PIR, когда нужно простое обнаружение движения людей с минимальной аналоговой разработкой.
- Выбирайте ультразвук, когда основная цель — измерение расстояния на короткой дистанции.
- Выбирайте HB100, когда нужны микроволновое обнаружение движения, эксперименты со скоростью или более практический проект по обработке сигналов.
- Комбинируйте датчики, когда надёжность важнее простоты. Например, радар плюс PIR могут снизить неопределённость, дав системе два разных взгляда на окружение.
Важный момент не в том, что один датчик универсально лучше. Правильный выбор зависит от того, что вам нужно узнать. Если вопрос — «двигалось ли что-то тёплое в комнате?», PIR может быть достаточно. Если вопрос — «движется ли что-то к этой точке и могу ли я проанализировать сигнал?», HB100 становится гораздо привлекательнее.
Практические советы по настройке для лучших результатов
Работать с HB100 гораздо проще, если рассматривать его как аналоговую сенсорную систему, а не цифровой модуль. Хорошие привычки настройки снижают количество ложных срабатываний, нестабильных показаний и запутанных осциллограмм.
Начните с питания. Используйте стабильный источник, по возможности держите проводники короткими и размещайте развязывающие конденсаторы близко к модулю и схеме усилителя. Микроволновые модули и IF-усилители с высоким коэффициентом усиления способны выявить слабые места зашумлённого питания.
Затем подумайте о физическом монтаже. Держите сторону антенны свободной, избегайте размещения крупных металлических объектов прямо перед модулем, если только они не часть эксперимента, и проверьте итоговый угол, прежде чем переходить к фиксированному корпусу. Небольшие изменения положения могут заметно изменить отражённый сигнал.
Затем собирайте сигнальную цепочку поэтапно. Не подключайте всё сразу и не ищите неисправности вслепую. Сначала убедитесь в питании, затем, если есть оборудование, наблюдайте сигнал IF, потом добавьте усиление, затем фильтрацию, и только после этого — логику микроконтроллера.
Простой чек-лист настройки:
- Проверьте ориентацию модуля и распиновку перед подачей питания.
- Используйте чистое питание 5 V в соответствии с документацией модуля. (digikey.com)
- Добавьте локальную развязку рядом с модулем и усилителем.
- Держите дорожку или провод IF вдали от зашумлённых цифровых коммутационных линий.
- Используйте осциллограф или измерительный инструмент звуковых частот, если он есть.
- Тестируйте предсказуемым движением, например рукой, перемещающейся к модулю и от него в ровном темпе.
- Регулируйте усиление и пороги только после стабилизации физической настройки.
- Записывайте, что меняется при изменении расстояния, угла, размера цели и окружения.
Эти шаги могут звучать базово, но они предотвращают множество типичных ошибок. Большинство разочаровывающих экспериментов с HB100 происходит из-за ожидания, что модуль будет вести себя как готовый цифровой датчик, или из-за попыток решить механические, электрические и программные проблемы все сразу.
Обработка сигналов превращает обнаружение в смысл
Сырой сигнал — только начало. Обработка сигналов — это то, что превращает поведение радара в полезное решение. Правильный метод зависит от того, нужен ли вам простой триггер, оценка скорости или более богатый профиль движения.
Для базового детектора движения может быть достаточно усиления с последующей пороговой обработкой. Система следит за амплитудой сигнала выше выбранного уровня и запускает выход на заданное время. Это хорошо работает для освещения, сигнализации и демонстраций, но может быть чувствительно к шуму, если порог слишком низкий.
Для проектов, связанных со скоростью, частота становится важнее амплитуды. Доплеровская частота связана со скоростью цели вдоль линии визирования радара, поэтому измерение доминирующей частоты сигнала может дать оценку в контролируемых условиях. На практике угол цели, отражения, качество сигнала и калибровка влияют на точность.
Микроконтроллеры могут обрабатывать сигнал несколькими способами:
- Считать пересечения нуля после подходящего усиления и фильтрации.
- Измерять время между пиками для медленных чистых сигналов.
- Оцифровывать форму волны с помощью АЦП (ADC) и оценивать частоту программно.
- Использовать фильтрацию, чтобы игнорировать движение вне желаемого диапазона скоростей.
- Комбинировать правила по амплитуде и частоте, чтобы снизить ложные срабатывания.
Для многих проектов проще — значит лучше. Стабильный аналоговый фронтенд с консервативной программной логикой часто превосходит амбициозный алгоритм, питаемый зашумлённым сигналом.
Что новичку стоит собрать в первую очередь?
Новичкам стоит начать с видимого или звукового индикатора движения, прежде чем браться за измерение скорости или продвинутую фильтрацию. Базовый проект, который зажигает LED, запускает зуммер или отображает активность сигнала, преподаёт самые важные уроки: стабильность питания, размещение модуля, усиление, пороговую обработку и разницу между реальным движением и шумом окружения.
Хорошая первая сборка — монитор активности движения. Подключите модуль к подходящей схеме усилителя IF, подайте обработанный сигнал на компаратор или АЦП микроконтроллера и отображайте активность с помощью LED или серийного графика. Подвигайте рукой к модулю и от него, затем сравните это с боковым движением. Это сразу показывает, как направленное движение меняет сигнал.
Когда это работает, добавьте контролируемые эксперименты. Попробуйте разные расстояния. Проверьте за пластиковой панелью. Направьте модуль вдоль коридора, затем поперёк. Поместите вентилятор в зону обзора и наблюдайте, как вращающиеся лопасти влияют на обнаружение. Такие эксперименты раскрывают больше, чем отполированный финальный проект, потому что делают поведение датчика видимым.
После этого перейдите к измерению частоты. Используйте вращающийся объект, небольшую движущуюся тележку или другую повторяемую цель. Цель — не мгновенная лабораторная точность. Цель — понять, как взаимодействуют доплеровская частота, сила сигнала, юстировка и фильтрация.
Идеи проектов, которые хорошо подходят модулю
HB100 достаточно гибок для многих сборок, но некоторые типы проектов особенно хорошо совпадают с его сильными сторонами. Лучшие проекты дают модулю чёткий обзор ожидаемого движения и обеспечивают достаточно обработки, чтобы игнорировать незначимое.
Рассмотрите эти идеи:
- Гаражный свет по движению: установите модуль там, где люди или автомобили движутся к зоне обнаружения, затем используйте программную задержку, чтобы свет оставался включённым после прекращения движения.
- Эксперимент с присутствием за столом: обнаруживайте небольшие перемещения рядом с рабочим местом, попутно изучая, почему статическое присутствие сложнее движения.
- Мини-демонстрация скорости: используйте повторяемую движущуюся цель и измеряйте частоту IF для оценки относительной скорости.
- Осведомлённость робота о движении: добавьте радар как дополнение к бамперным, ультразвуковым или инфракрасным датчикам.
- Прототип скрытого датчика: проверьте работу за пластиковой передней панелью для более аккуратного дизайна корпуса.
- Инструмент визуализации сигнала: выводите усиленную форму волны IF на экран, чтобы пользователи видели, как движение меняет сигнал.
Каждую идею можно сначала собрать в простой версии, а затем усовершенствовать. Это одна из сильных сторон модуля: он поддерживает постепенное обучение. Не обязательно проектировать идеальную радарную систему в первый же день.
Привычки проектирования, отличающие прототипы от надёжных систем
Работающий демо-стенд — это ещё не надёжная установка. Чтобы перейти от одного к другому, нужны повторяемые тесты и чёткие правила проектирования. Радиолокационная технология чувствительна к окружению, а HB100 даёт достаточно прямого доступа, чтобы ваши проектные решения имели значение.
Документируйте тестовое окружение. Запишите высоту монтажа, угол, напряжение питания, усиление усилителя, настройки фильтра, материал корпуса и находящиеся рядом движущиеся объекты. Если характеристики изменятся позже, эти записи помогут найти причину.
Проектируйте с учётом ложных срабатываний. Спросите, что ещё может двигаться в зоне обзора: шторы, вентиляторы, питомцы, двери, техника, дождь или вибрация. Затем решите, решать ли проблему размещением, экранированием, фильтрацией, программными таймингами или слиянием датчиков.
Избегайте опоры на один идеальный порог. Реальные окружения меняются. Порог, работающий на тихом стенде, может отказать в гараже, коридоре или мастерской. Заложите запас, используйте временные правила и тестируйте как с желаемым движением, так и с вероятными возмущениями.
Наконец, уважайте аналоговый фронтенд. Хорошее заземление, короткие сигнальные пути, подходящее усиление и тщательная фильтрация — не необязательные детали. С HB100 они центральная часть производительности.
Главный вывод
Модуль доплеровского радара HB100 — это небольшой, но показательный вход в практическую радиолокационную технологию. Он даёт создателям доступ к микроволновому обнаружению движения, не требуя проектировать RF-часть с нуля, и при этом оставляет достаточно работы по обработке сигналов, чтобы проект был обучающим и настраиваемым.
Используйте его, когда хотите обнаруживать движение, исследовать доплеровское поведение или собрать прототип, которому выгоден радарный взгляд на перемещение. Сочетайте его с чистым питанием, продуманным усилителем, разумной фильтрацией и аккуратным размещением. Если относиться к HB100 как к радарному фронтенду, а не к готовому цифровому переключателю, он становится гораздо большим, чем модуль, — он становится практическим уроком того, как сенсорные системы работают на самом деле.
Не уверены, какой датчик подойдёт?
Проконсультируйтесь бесплатно с нашими инженерами по применению mmWave.
Опишите ваш гостиничный проект нашим инженерам
Сообщите количество номеров, тип потолка и предпочтительный протокол. Мы вернём план образцов и расчёт за 24 рабочих часа.
- Перейдите от общих рекомендаций к обсуждению продукта или применения.
- Используйте RFQ, когда цена, чертежи, MOQ или сроки запуска требуют структуры.
- Держите прямой контакт видимым для быстрых уточнений и передачи.