Módulo de Radar Doppler HB100: Guia de Sensoriamento Radar
O módulo de radar Doppler HB100 explicado: funcionamento a 10,525 GHz, sinal de saída, amplificador e dicas práticas de detecção de movimento com Arduino.
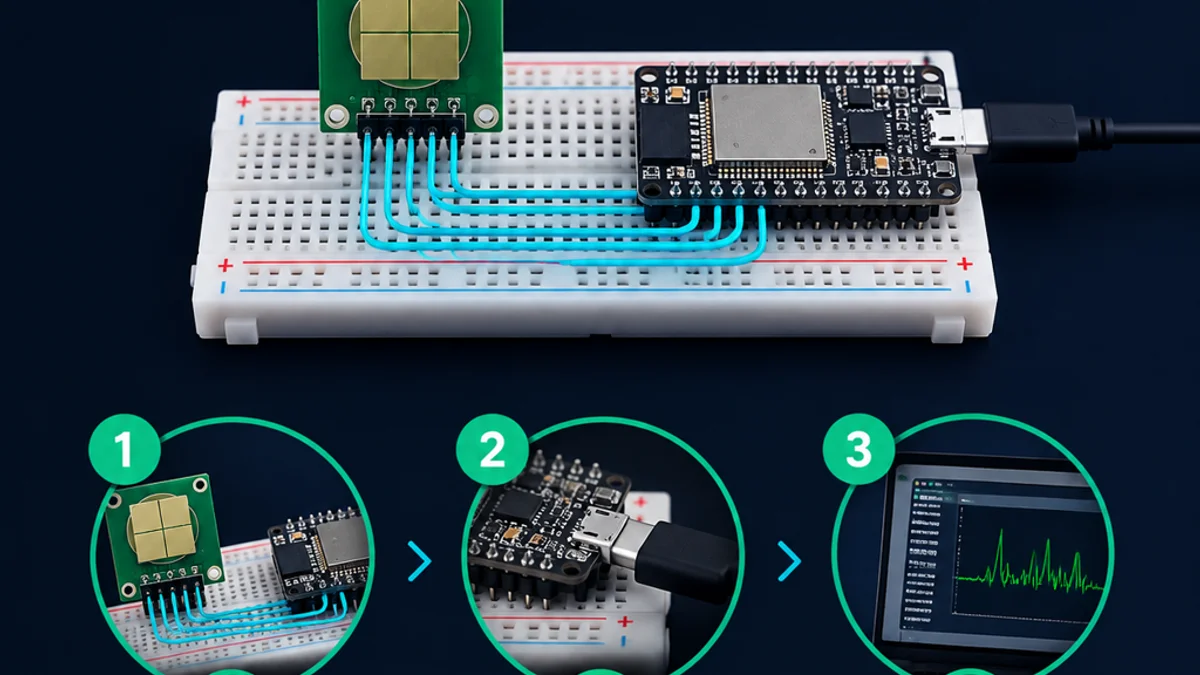
O módulo de radar Doppler HB100 é uma placa compacta de sensoriamento de movimento por micro-ondas, usada por entusiastas, estudantes e engenheiros que desejam experimentar a tecnologia de radar na prática. Em vez de simplesmente indicar que algo está “por perto”, ele detecta movimento medindo o desvio de Doppler, o que o torna útil para detecção de movimento, experimentos de velocidade, projetos de automação e protótipos de sensoriamento embarcado. Este guia explica o que o módulo faz, como funciona, onde ele se encaixa e o que observar ao projetar com ele.
O que o módulo de radar Doppler HB100 realmente faz?
O módulo de radar Doppler HB100 transmite um sinal de micro-ondas, recebe reflexões de objetos em movimento e produz uma saída de frequência intermediária (FI) de baixa frequência relacionada ao movimento. Em termos simples, ele funciona como um pequeno front-end de radar: quando uma pessoa, um veículo, uma pá de ventilador ou outro alvo se aproxima ou se afasta do módulo, o sinal refletido muda ligeiramente, e essa mudança pode ser amplificada e processada por eletrônica externa.
O HB100 comumente referenciado é um módulo transceptor Doppler da banda X, frequentemente documentado com frequência de operação em torno de 10.525 GHz e alimentação de 5 V, com uma saída de FI destinada a condicionamento adicional de sinal, em vez de leitura digital plug-and-play direta. (theremino.com) Essa distinção é importante. O módulo não é o mesmo que um detector de movimento finalizado com uma saída lógica limpa. Ele é mais parecido com o “motor de sensoriamento” de radar dentro de um circuito maior.
Isso o torna especialmente interessante para aprendizado. Um sensor PIR básico pode dizer que um movimento de corpo quente provavelmente ocorreu, mas um sensor de radar Doppler permite explorar intensidade de sinal, ambiguidade de direção do movimento, frequência relacionada à velocidade, filtragem, amplificação e a complexidade do mundo real da energia de micro-ondas refletida.

Um portal compacto para a tecnologia de radar
A tecnologia de radar pode parecer intimidadora porque frequentemente aparece na aviação, em sistemas meteorológicos, na defesa, em veículos autônomos e em medições industriais. O HB100 torna a ideia básica acessível. Ele reduz um transmissor de micro-ondas, um receptor e um arranjo de antenas a um pequeno módulo que pode ser conectado a um amplificador e a um microcontrolador ou instrumento de medição.
O apelo não é que o HB100 faça tudo sozinho. Seu verdadeiro valor é expor o comportamento central do radar Doppler em uma forma acessível e fisicamente administrável. Quando você move a mão na frente do sensor e observa uma forma de onda mudando, está vendo uma versão simplificada do mesmo princípio físico usado em sistemas muito mais avançados.
Por isso, o módulo de radar Doppler HB100 é popular em projetos em que o objetivo não é apenas detecção, mas também compreensão. Ele recompensa a curiosidade. Você pode começar com um alarme de movimento simples e, gradualmente, avançar para medição de frequência, filtragem analógica, amostragem por microcontrolador, experimentos com invólucros e testes de campo de visão.
Como funciona o sensoriamento Doppler
O radar Doppler se baseia em um efeito físico familiar: as ondas parecem mudar de frequência quando a fonte e o observador se movem em relação um ao outro. No som, é por isso que uma sirene que passa parece mudar de tom. No radar, o sinal de micro-ondas transmitido reflete em um objeto em movimento e retorna com um leve desvio de frequência.
Dentro de um módulo Doppler, o sinal transmitido e a reflexão recebida são misturados. O resultado é um sinal de frequência muito mais baixa que representa a diferença entre eles. Esse resultado de frequência mais baixa é o sinal de FI, e é a parte que o seu circuito externo pode amplificar, filtrar, medir ou interpretar.
A documentação do HB100 e muitas descrições de fornecedores o identificam como um módulo sensor de movimento Doppler que usa este princípio, em vez de medição de distância por tempo de voo. (manuals.plus) Isso significa que ele é mais bem compreendido como um front-end de radar sensível a movimento, não como um sensor de distância direto. Se o alvo estiver parado, o desvio de Doppler desaparece em grande parte, mesmo que o objeto permaneça na frente do módulo.
Movimento de aproximação e afastamento é o que mais importa
Um sensor de radar Doppler responde com mais clareza ao movimento radial: o movimento em direção ao módulo ou se afastando dele. Se um alvo se move perfeitamente de lado pelo campo, o componente radial pode ser menor, de modo que a saída pode ficar mais fraca ou mais difícil de interpretar. Em salas reais e ambientes externos, as reflexões frequentemente tornam o comportamento menos perfeito, mas o princípio ainda orienta o posicionamento.
Essa é uma das razões pelas quais o ângulo de montagem é importante. Se você quer detectar alguém caminhando por um corredor, apontar o módulo ao longo do caminho esperado de caminhada pode produzir um sinal mais forte do que montá-lo perpendicular a esse caminho. Se você está experimentando velocidade de veículos, velocidade de ventiladores ou movimento de objetos em um trilho, o alinhamento se torna ainda mais importante.
A saída é informação, não uma resposta pronta
A saída de FI do HB100 é tipicamente pequena e analógica. Ela precisa de ganho, controle de ruído e interpretação do sinal antes de se tornar útil para um microcontrolador. Um erro de iniciante é conectar o pino de FI diretamente a uma entrada digital e esperar um resultado estável de alto ou baixo. Isso geralmente perde o propósito do módulo.
Uma abordagem melhor é tratar o sinal de FI como dados brutos de medição. Com um amplificador, você pode observá-lo em um osciloscópio. Com filtragem e limiares, você pode construir um gatilho de movimento. Com análise de frequência, você pode estimar a velocidade sob condições controladas.
Por que a saída de FI é tão importante?
A saída de FI é importante porque carrega o sinal relacionado ao movimento produzido quando a energia de micro-ondas transmitida se mistura com sua reflexão desviada por Doppler. Ela é a ponte entre o lado de micro-ondas do módulo, que a maioria dos construtores de projetos não manuseia diretamente, e a eletrônica de baixa frequência que pode ser amplificada, filtrada, amostrada e analisada.
Pense no HB100 como duas partes trabalhando juntas. O módulo cuida do trabalho de micro-ondas de alta frequência. O seu circuito cuida do trabalho de interpretação de baixa frequência. Essa divisão é o que torna o módulo acessível, mas também significa que a eletrônica ao redor afeta fortemente o resultado final.
Uma cadeia de sinal útil geralmente inclui:
- Uma fonte de alimentação de 5 V limpa, com bom desacoplamento local.
- Um estágio amplificador de baixo ruído para o pequeno sinal de FI.
- Um filtro que mantém as frequências de movimento de interesse e reduz ruídos indesejados.
- Um comparador, ADC ou caminho de processamento estilo áudio, dependendo do projeto.
- Lógica de software que decide o que conta como movimento válido.
Para um detector de movimento simples, o software pode precisar apenas reconhecer que o sinal ultrapassou um limiar por um curto período. Para um experimento de velocidade, o software precisa estimar a frequência dominante no sinal de FI. Para um protótipo mais refinado, em estilo de produto, pode ser necessário rejeitar gatilhos falsos causados por vibração, ruído de alimentação ou movimento de fundo.
Formas comuns de usar o HB100
O módulo de radar Doppler HB100 pode dar suporte a muitos projetos, mas funciona melhor quando o projeto é desenhado em torno do movimento, e não da presença. Ele não é ideal para identificar exatamente o que um objeto é ou a que distância está. É melhor para responder perguntas como “algo está se movendo?” ou “qual é a velocidade com que um alvo se aproxima ou se afasta do sensor?”
Casos de uso populares incluem:
- Iluminação acionada por movimento: detectar movimento em um corredor, garagem, entrada ou área de bancada de trabalho.
- Experimentos de segurança: construir um alarme de movimento simples ou um detector de perímetro.
- Demonstrações de velocidade: medir velocidade aproximada a partir da frequência Doppler em uma montagem controlada.
- Robótica: dar a um robô outra forma de notar objetos em movimento além do sensoriamento ultrassônico ou infravermelho.
- Protótipos de estilo industrial: detectar movimento através de algumas coberturas não metálicas ou em ambientes empoeirados onde o sensoriamento óptico pode ter dificuldade.
- Laboratórios educacionais: demonstrar tecnologia de radar, mistura de sinais, desvio de Doppler, filtragem analógica e processamento de sinais por microcontrolador.
Essas aplicações parecem amplas, mas compartilham o mesmo padrão de design. O sensor produz um sinal relacionado ao movimento, e o resto do sistema decide o que esse sinal significa em contexto.

Os pontos fortes que o tornam útil
O HB100 continua interessante porque ocupa um meio-termo prático. É mais sofisticado do que um detector básico semelhante a uma chave, mas mais simples do que uma plataforma completa de desenvolvimento de radar. Esse equilíbrio o torna uma forte ferramenta de aprendizado e um componente flexível de prototipagem.
Uma grande vantagem é que o sensoriamento por micro-ondas não depende de luz visível. Escuridão, ofuscamento e mudanças normais de iluminação não são a principal preocupação. Isso pode ser útil em invólucros, operação noturna e situações em que sensores ópticos se tornam não confiáveis.
Outra vantagem é a sensibilidade a movimento através de certos materiais. Dependendo do material, da espessura, da montagem e do ambiente, o sensoriamento por micro-ondas pode funcionar atrás de coberturas de plástico ou outras barreiras não metálicas. Isso permite designs mais limpos, em estilo de produto, em que o sensor não precisa de uma lente ou abertura visível. No entanto, isso sempre deve ser testado no invólucro final, porque materiais e geometria podem mudar o desempenho.
O módulo também incentiva um processamento de sinais mais profundo. Com sensores PIR, a circuitaria interna frequentemente esconde o comportamento analógico. Com o HB100, o sinal analógico faz parte da experiência de aprendizado. Isso o torna valioso para quem tenta entender não apenas “sensores”, mas também a cadeia que vai da física à eletrônica e às decisões de software.
As limitações fazem parte do design
O HB100 é útil, mas não é mágico. Suas limitações não são tanto defeitos, mas consequências de como o radar Doppler funciona e de quão minimalista é o módulo.
Primeiro, ele detecta movimento mais naturalmente do que presença estática. Se alguém entra em uma área e depois fica completamente parado, o sinal Doppler pode se enfraquecer porque o movimento relativo parou. Se a sua aplicação exige detecção confiável de ocupação, você pode precisar de métodos de sensoriamento adicionais ou premissas de software.
Segundo, a saída de FI bruta precisa de condicionamento. A qualidade do amplificador, o aterramento, a blindagem, a filtragem e a estabilidade da alimentação podem fazer a diferença entre um experimento limpo e um frustrante. O trabalho do módulo é fornecer o front-end de radar. Ele não elimina todos os desafios de design analógico.
Terceiro, as reflexões podem complicar a interpretação. A energia de micro-ondas pode ricochetear em paredes, superfícies metálicas, equipamentos e objetos de fundo em movimento. Um ventilador, um painel vibratório, uma placa oscilante ou maquinário próximo pode produzir sinais que parecem movimento porque, do ponto de vista do radar, são movimento.
Por fim, conformidade e contexto de aplicação são importantes. Módulos de radar operam em faixas de radiofrequência regulamentadas, e as regras variam por região, tipo de produto e implantação. Para experimentos casuais de bancada, os construtores geralmente focam no comportamento do circuito, mas produtos finalizados exigem atenção cuidadosa a requisitos regulatórios, rotulagem, efeitos do invólucro e operação responsável.
HB100 em comparação com sensoriamento PIR e ultrassônico
O HB100 é mais fácil de entender quando comparado com sensores que muitos construtores já conhecem. Um sensor PIR detecta mudanças na radiação infravermelha, geralmente associadas a corpos quentes se movendo pelo seu campo segmentado. Um sensor ultrassônico envia pulsos sonoros e mede ecos, frequentemente para estimar distância. Um sensor de radar Doppler transmite energia de micro-ondas e responde a desvios de frequência causados pelo movimento.
Cada abordagem tem pontos fortes. Módulos PIR são baratos, simples e convenientes para detecção de movimento humano em ambientes. Sensores ultrassônicos são úteis quando a distância até uma superfície é a principal medição. Módulos de radar como o HB100 são atraentes quando é necessária detecção de movimento sem depender de luz, ou quando o projeto se beneficia de informações de frequência Doppler.
Uma comparação prática fica assim:
- Escolha PIR quando precisar de detecção simples de movimento humano com design analógico mínimo.
- Escolha ultrassom quando a medição de distância de curto alcance for o objetivo principal.
- Escolha HB100 quando quiser sensoriamento de movimento por micro-ondas, experimentos relacionados à velocidade ou um projeto de processamento de sinais mais prático.
- Combine sensores quando a confiabilidade importar mais que a simplicidade. Por exemplo, radar mais PIR pode reduzir a incerteza ao dar ao sistema duas visões diferentes do ambiente.
O ponto importante não é que um sensor é universalmente melhor. A escolha certa depende do que você precisa saber. Se a pergunta é “algo quente se moveu na sala?”, o PIR pode ser suficiente. Se a pergunta é “algo está se movendo em direção a este ponto, e posso analisar o sinal?”, o HB100 se torna muito mais atraente.
Dicas práticas de configuração para melhores resultados
Trabalhar com o HB100 é muito mais fácil quando você o trata como um sistema de sensoriamento analógico, em vez de um módulo digital. Bons hábitos de configuração reduzem gatilhos falsos, leituras instáveis e formas de onda confusas.
Comece pela alimentação. Use uma fonte estável, mantenha os fios curtos onde for prático e coloque capacitores de desacoplamento próximos ao módulo e ao circuito amplificador. Módulos de micro-ondas e amplificadores de FI de alto ganho podem ambos revelar fraquezas em uma alimentação ruidosa.
Em seguida, pense na montagem física. Mantenha o lado da antena livre, evite colocar grandes objetos metálicos diretamente na frente do módulo, a menos que façam parte do experimento, e teste o ângulo final antes de se comprometer com um invólucro fixo. Pequenas mudanças de posição podem alterar significativamente o sinal refletido.
Depois, construa a cadeia de sinal em etapas. Não conecte tudo de uma vez e depure às cegas. Confirme a alimentação primeiro, depois observe o sinal de FI se você tiver o equipamento, depois adicione amplificação, depois adicione filtragem e só então adicione a lógica do microcontrolador.
Uma lista de verificação simples de configuração:
- Confirme a orientação do módulo e o pinout antes de energizá-lo.
- Use uma fonte de 5 V limpa, consistente com a documentação do módulo. (digikey.com)
- Adicione desacoplamento local próximo ao módulo e ao amplificador.
- Mantenha a trilha ou o fio de FI longe de linhas digitais com chaveamento ruidoso.
- Use um osciloscópio ou uma ferramenta de medição de frequência de áudio, se disponível.
- Teste com movimento previsível, como uma mão se aproximando e se afastando em ritmo constante.
- Ajuste ganho e limiares somente depois que a configuração física estiver estável.
- Registre o que muda quando você altera distância, ângulo, tamanho do alvo e ambiente.
Essas etapas podem parecer básicas, mas evitam muitos erros comuns. A maioria dos experimentos decepcionantes com o HB100 vem de esperar que o módulo se comporte como um sensor digital finalizado ou de tentar resolver problemas mecânicos, elétricos e de software todos de uma vez.
O processamento de sinais transforma detecção em significado
O sinal bruto é apenas o começo. O processamento de sinais é o que transforma o comportamento do radar em uma decisão útil. O método certo depende se você quer um gatilho simples, uma estimativa de velocidade ou um perfil de movimento mais rico.
Para um detector de movimento básico, amplificação seguida de um limiar pode ser suficiente. O sistema observa a amplitude do sinal acima de um nível escolhido e aciona uma saída por um tempo definido. Isso pode funcionar bem para luzes, alarmes e demonstrações, mas pode ser sensível a ruído se o limiar for muito baixo.
Para projetos relacionados à velocidade, a frequência se torna mais importante que a amplitude. A frequência Doppler está relacionada à velocidade do alvo ao longo da linha de visada do radar, então medir a frequência dominante do sinal pode fornecer uma estimativa sob condições controladas. Na prática, o ângulo do alvo, as reflexões, a qualidade do sinal e a calibração afetam a precisão.
Microcontroladores podem processar o sinal de várias maneiras:
- Contar cruzamentos por zero após amplificação e filtragem adequadas.
- Medir o tempo entre picos para sinais lentos e limpos.
- Amostrar a forma de onda com um ADC e estimar a frequência em software.
- Usar filtragem para ignorar movimento fora da faixa de velocidade desejada.
- Combinar regras de amplitude e frequência para reduzir falsos positivos.
Para muitos projetos, simples é melhor. Um front-end analógico estável com lógica de software conservadora frequentemente supera um algoritmo ambicioso alimentado por um sinal ruidoso.
O que iniciantes devem construir primeiro?
Iniciantes devem começar com um indicador de movimento visível ou audível antes de tentar medição de velocidade ou filtragem avançada. Um projeto básico que acende um LED, aciona um buzzer ou exibe atividade do sinal ensina as lições mais importantes: estabilidade da alimentação, posicionamento do módulo, amplificação, limiares e a diferença entre movimento real e ruído ambiental.
Uma boa primeira construção é um monitor de atividade de movimento. Conecte o módulo a um circuito amplificador de FI adequado, alimente o sinal condicionado em um comparador ou no ADC de um microcontrolador e exiba a atividade com um LED ou gráfico serial. Mova a mão em direção ao módulo e para longe dele, depois compare com o movimento lateral. Isso mostra imediatamente como o movimento direcional muda o sinal.
Depois que isso funcionar, adicione experimentos controlados. Teste distâncias diferentes. Teste atrás de um painel de plástico. Aponte o módulo ao longo de um corredor e, depois, através do corredor. Coloque um ventilador no campo e observe como as pás rotativas afetam a detecção. Esses experimentos revelam mais do que um projeto final polido, porque tornam o comportamento do sensor visível.
Depois disso, passe à medição de frequência. Use um objeto rotativo, um pequeno carrinho em movimento ou outro alvo repetível. O objetivo não é precisão instantânea de nível laboratorial. O objetivo é entender como a frequência Doppler, a intensidade do sinal, o alinhamento e a filtragem interagem.
Ideias de projeto que combinam bem com o módulo
O HB100 é flexível o suficiente para muitas construções, mas alguns tipos de projeto combinam especialmente bem com seus pontos fortes. Os melhores projetos dão ao módulo uma visão clara do movimento esperado e fornecem processamento suficiente para ignorar o que não importa.
Considere estas ideias:
- Luz de garagem acionada por movimento: monte o módulo onde pessoas ou veículos se movem em direção à área de sensoriamento e use atraso de software para manter a luz acesa depois que o movimento parar.
- Experimento de presença na mesa: detecte pequenos movimentos perto de uma estação de trabalho, aprendendo por que a presença estática é mais difícil que o movimento.
- Demonstração compacta de velocidade: use um alvo móvel repetível e meça a frequência de FI para estimar a velocidade relativa.
- Percepção de movimento para robôs: adicione radar como companheiro de sensores de para-choque, ultrassônicos ou infravermelhos.
- Protótipo de sensor oculto: teste a operação atrás de um painel frontal de plástico para um design de invólucro mais limpo.
- Ferramenta de visualização de sinal: plote a forma de onda de FI amplificada em uma tela para que os usuários vejam como o movimento muda o sinal.
Cada ideia pode ser construída primeiro em uma versão simples e refinada depois. Esse é um dos pontos fortes do módulo: ele suporta aprendizado incremental. Você não precisa projetar um sistema de radar perfeito no primeiro dia.
Hábitos de design que separam protótipos de sistemas confiáveis
Uma demonstração de bancada funcional não é o mesmo que uma instalação confiável. Para passar de uma para outra, você precisa de testes repetíveis e regras de design claras. A tecnologia de radar é sensível ao ambiente, e o HB100 dá acesso bruto suficiente para que suas decisões de design importem.
Documente o ambiente de teste. Anote a altura de montagem, o ângulo, a tensão de alimentação, o ganho do amplificador, as configurações do filtro, o material do invólucro e os objetos em movimento próximos. Se o desempenho mudar mais tarde, essas anotações ajudam a encontrar a causa.
Projete pensando em falsos positivos. Pergunte o que mais pode se mover no campo: cortinas, ventiladores, animais de estimação, portas, maquinário, chuva ou vibração. Depois decida se resolve a questão com posicionamento, blindagem, filtragem, temporização de software ou fusão de sensores.
Evite depender de um único limiar perfeito. Ambientes reais variam. Um limiar que funciona em uma bancada silenciosa pode falhar em uma garagem, corredor ou oficina. Construa com margem, use regras de temporização e teste tanto com o movimento desejado quanto com perturbações prováveis.
Por fim, respeite o front-end analógico. Bom aterramento, caminhos de sinal curtos, ganho adequado e filtragem cuidadosa não são detalhes opcionais. Com o HB100, eles são centrais para o desempenho.
A conclusão
O módulo de radar Doppler HB100 é um ponto de entrada pequeno, mas revelador, para a tecnologia de radar prática. Ele dá aos construtores acesso ao sensoriamento de movimento por micro-ondas sem exigir que projetem a seção de RF do zero, ao mesmo tempo em que deixa trabalho de processamento de sinais suficiente para tornar o projeto educativo e personalizável.
Use-o quando quiser detectar movimento, explorar o comportamento Doppler ou construir um protótipo que se beneficie de uma visão de movimento em estilo radar. Combine-o com uma fonte de alimentação limpa, um amplificador bem pensado, filtragem sensata e posicionamento cuidadoso. Se você tratar o HB100 como um front-end de radar, e não como uma chave digital finalizada, ele se torna muito mais do que um módulo — ele se torna uma lição prática de como os sistemas de sensoriamento realmente funcionam.
Não sabe qual sensor se adapta ao seu projeto?
Fale com nossos engenheiros de aplicação mmWave para uma consulta gratuita.
Especifique o seu projeto hoteleiro com os nossos engenheiros
Envie a contagem de quartos, tipo de teto e preferência de protocolo. Retornaremos um plano de amostras e orçamento em 24 horas úteis.
- Passe da orientação geral para uma discussão de produto ou aplicação.
- Use RFQ quando preço, desenhos, MOQ ou calendário de lançamento precisam de estrutura.
- Mantenha um caminho de contacto direto visível para esclarecimentos rápidos e passagem de testemunho.