تعزيز مشاريع راسبيري باي بواسطة وحدات الرادار الذكية
أضف وحدات الرادار إلى مشاريع راسبيري باي لاستشعار الحركة والوجود دون انتهاك الخصوصية، مع شرح توصيل الأسلاك وقراءة البيانات التسلسلية وأفكار أتمتة عملية.
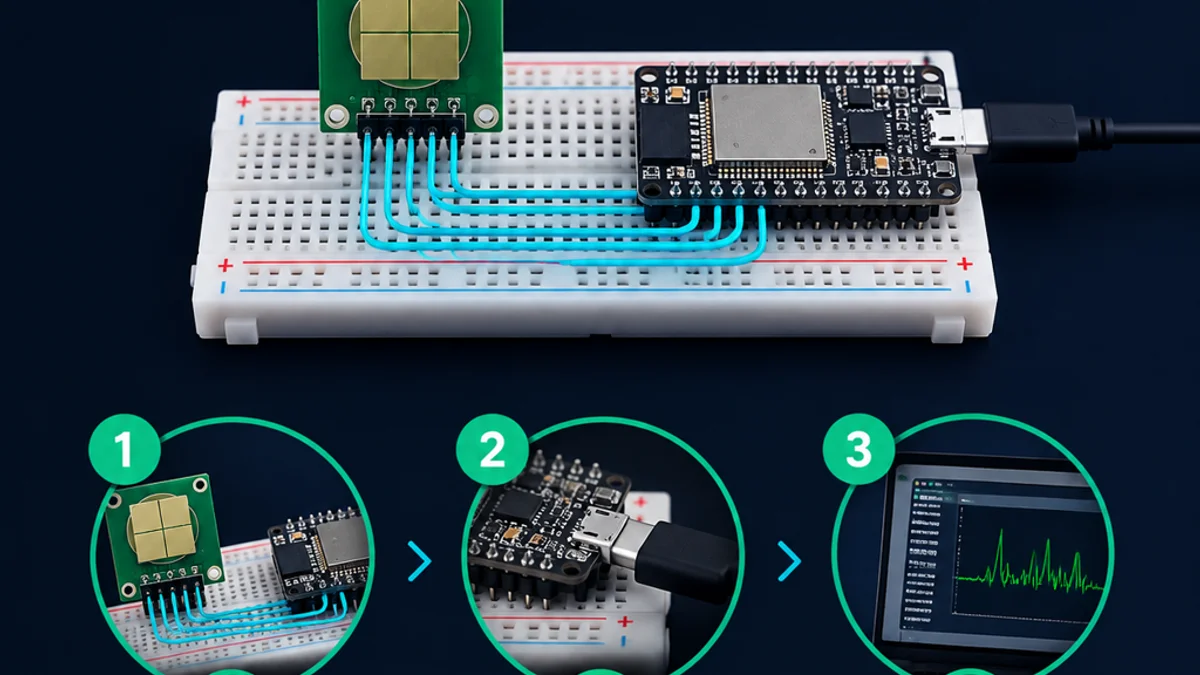
يمكن لوحدات الرادار أن تضيف طبقة جديدة من الإدراك إلى مشاريع Raspberry Pi، خصوصًا عندما لا تكون الكاميرات أو مستشعرات PIR أو المستشعرات فوق الصورية هي الخيار المناسب. فهي تكتشف الحركة أو الحضور أو المسافة أو السرعة عن طريق إرسال موجات راديوية وقراءة الإشارة المنعكسة، ما يجعلها مفيدة في مشاريع الأتمتة والروبوتات واستشعار الإشغال والأمن والقياس التجريبي. إذا كنت تقارن بين مستشعرات raspberry pi، فإن الرادار يستحق الانتباه لأنه يعمل في الإضاءة المنخفضة، ويتحمل بعض التحديات البيئية، ويوفر بيانات مختلفة عن الأنظمة المعتمدة على الرؤية.
ماذا يمكن أن تفعل وحدة الرادار مع Raspberry Pi؟
يمكن لوحدة الرادار المتصلة بلوحة Raspberry Pi أن تساعد المشروع على اكتشاف الحركة أو استشعار وجود الإنسان أو تقدير المسافة أو قياس السرعة أو تشغيل إجراءات عند دخول شيء إلى منطقة محددة. تعتمد القدرات الفعلية على الوحدة ولبند ترددها وواجهتها ومعالجتها المدمجة وتصميم هوائيها ودعمها البرمجي. عمليًا، يمكن لإعداد وحدة رادار raspberry pi أن يحوّل حاسوبًا صغيرًا أحادي اللوحة إلى مركز استشعار أذكى يتفاعل مع النشاط دون الاعتماد على الضوء المرئي.
يجعل ذلك الرادار خيارًا جذابًا للمشاريع التي تبدو فيها الكاميرا مبالغًا فيها أو متطفلة أو غير موثوقة. فمراقب إشغال ممر لا يحتاج إلى التعرف على هوية الشخص؛ يكفيه أن يعرف فقط إن كان أحد ما موجودًا. ونظام أمان للجراج قد يهتم بالحركة قرب الباب أكثر من اهتمامه بتسجيل الفيديو. وقد يستخدم الروبوت الرادار كجزء واحد من منظومة ملاحته، إلى جانب مستشعرات raspberry pi أخرى تسد الفجوات.
يمنح الرادار أيضًا الهواة مساحة للتجربة. فبعض الوحدات تُخرج إشارة رقمية بسيطة عند اكتشاف الحركة، بينما توفر وحدات أخرى بيانات أغنى عبر UART أو I2C أو SPI أو USB. الإصدارات البسيطة رائعة للمبتدئين؛ أما الإصدارات المتقدمة فتدعم الترشيح وتكوين المناطق وسحب النقاط ونطاقات المدى أو معلومات السرعة، حسب الجهاز.

لماذا يستحق الرادار مكانًا في مجموعة مستشعرات Raspberry Pi
نظام Raspberry Pi البيئي مليء بالمستشعرات المألوفة: مجسات الحرارة ومستشعرات الضوء ووحدات المسافة فوق الصورية ومقاييس التسارع والكاميرات وكواشف حركة PIR وغيرها. لا يحل الرادار محلها جميعًا، لكنه يقدم طريقة استشعار مختلفة. فبدلًا من انتظار تغيرات الحرارة بالأشعة تحت الحمراء أو قياس الصوت المنعكس، يستخدم الرادار موجات راديوية، ما يمنحه نقاط قوة مفيدة في التطبيقات الواقعية.
يمكن أن يكون مشروع رادار raspberry pi أقل اعتمادًا على الإضاءة من مشروع يعتمد على الكاميرا. كما يمكنه اكتشاف الحركة دون اشتراط أن يصدر الهدف حرارة بالطريقة التي يعتمدها مستشعر PIR. وبعض وحدات الرادار تستطيع استشعار الحركات الدقيقة، مثل التنفس أو تحركات الجسم الخفيفة، ما يجعلها مفيدة لاكتشاف الحضور حين يتوقف مستشعر الحركة الأساسي عن العد عندما يجلس أحد بثبات.
وهناك أيضًا ميزة تتعلق بالخصوصية. فالرادار يستطيع اكتشاف وجود شخص دون التقاط صورة يمكن التعرف منه عليه. وفي أتمتة المنزل وإشغال المكاتب والإضاءة الذكية والكشف العام عن حالة الغرف، قد يكون هذا أسلوبًا أكثر راحة من وضع الكاميرات في المساحات المشتركة.
ومع ذلك، فإن الرادار ليس سحرًا. فقد يكتشف الحركة عبر مواد رقيقة، أو يلتقط انعكاسات من أسطح غير متوقعة، أو يحتاج إلى ضبط دقيق لتجنب التشغيل الخاطئ. تكمن القيمة في اختيار الوحدة المناسبة وتصميم المشروع حول ما يجيده الرادار.
الأنواع الشائعة لوحدات الرادار في مشاريع Raspberry Pi
تتنوع وحدات الرادار تنوعًا كبيرًا، من كواشف حركة غير مكلفة بمخرج واحد إلى مستشعرات موجات ميليمترية متطورة بمناطق قابلة للتكوين وتدفقات بيانات معالجة. قبل شراء العتاد، من المفيد التعرف على الفئات الرئيسية.
مستشعرات حركة الميكروويف البسيطة
تُستخدم مستشعرات حركة الرادار بالميكروويف الأساسية غالبًا كبديل لمستشعرات PIR. كثير منها يوفر مخرجًا رقميًا يغير حالته عند اكتشاف الحركة، ما يجعل توصيله بسهولة بمنفذ GPIO على Raspberry Pi، شرط توافق مستويات الجهد.
هذه الوحدات جذابة لأنها غير مكلفة وصغيرة الحجم ومناسبة للمبتدئين. وهي الأفضل للمشاريع التي تحتاج فقط إلى إشارة حركة بنعم أو لا: تشغيل مصباح، أو إيقاظ شاشة، أو تسجيل النشاط، أو إطلاق تنبيه. الثمن هو أنها عادة تتيح تحكمًا محدودًا في المدى والحساسية ومعلومات الهدف.
ولأن موجات الرادار تنعكس وتخترق بعض المواد، فإن موضع التركيب مهم. فقد تستمر وحدة مخفية خلف غلاف بلاستيكي في العمل، بينما قد تتصرف الوحدة نفسها تصرفًا غير متوقع إذا واجهت سطحًا معدنيًا. الاختبار في منطقة التركيب الفعلية أنفع من الاعتماد على عرض على الطاولة.
وحدات رادار اكتشاف الحضور
صُممت وحدات اكتشاف الحضور لتحديد ما إذا كان أحد ما يبقى في منطقة ما حتى مع حركة شديدة الندرة. وهي مفيدة للإضاءة والتحكم في التكييف ولوحات إشغال الغرف ومؤشرات الحضور على المكاتب ومشاريع إمكانية الوصول.
مقارنة بكاشف حركة بسيط، قد توفر وحدة الحضور خيارات تكوين مثل مناطق الكشف ومستويات الحساسية وسلوك المهلة وبوابات الكشف القريب أو البعيد. تتواصل كثير من هذه الوحدات عبر UART، وهو أمر مريح على Raspberry Pi بعد تهيئة الوصول التسلسلي بشكل صحيح. وتتضمن بعض الوحدات أدوات من المورّد للإعداد الأولي، لكن التكامل طويل الأمد يعتمد عادة على أوامر موثقة أو مكتبات مفتوحة المصدر.
في مشروع حضور موثوق، فكّر بما هو أبعد من المستشعر نفسه. فتخطيط الغرفة وزاوية التركيب والأثاث وتيار الهواء من المراوح والستائر المتحركة والأجسام العاكسة كلها تؤثر في السلوك. غالبًا ما يبدأ التركيب الجيد بحساسية متحفظة يتبعها ضبط تدريجي.
وحدات رادار FMCW وmmWave
غالبًا ما تُستخدم وحدات الرادار بالموجة المستمرة المعدلة تردديًا FMCW ووحدات الموجات الميليمترية mmWave عندما يحتاج المشروع إلى أكثر من مجرد زناد بسيط. حسب الوحدة، قد توفر تقديرات المسافة أو بيانات السرعة أو معلومات الزاوية أو نقاط كشف متعددة. وهذه هي الوحدات التي يتخيلها معظم الناس عند الحديث عن تجارب رادار raspberry pi المتقدمة.
قد تكون قوية، لكنها ليست دائمًا جاهزة للعمل فور التوصيل. فقد تحتاج إلى تحليل إطارات البيانات التسلسلية، والتعامل مع البروتوكولات الثنائية، وتكوين ملفات الكشف، وترشيح البيانات المشوشة. تستخدم بعض الوحدات لوحات مساعدة أو واجهات USB، بينما تتطلب وحدات أخرى معرفة بالتطوير المدمج.
في تطبيقات الروبوتات وعدّ الأشخاص والتتبع قصير المدى ومناطق الأمان والتجارب الشبيهة بالإيماءات، تستحق هذه الوحدات الاستكشاف. أما بالنسبة لمصباح خزانة بسيط، فهي على الأرجح أكثر تعقيدًا مما تحتاج.
وحدات رادار دوبلر
تُستخدم وحدات رادار دوبلر عادة لاكتشاف الحركة وتقدير السرعة عن طريق قياس انزياح التردد في الإشارة المنعكسة. وقد تكون مثيرة للاهتمام في المشاريع المتعلقة بالأجسام المتحركة أو المجسمات المركبة أو المعدات الدوارة أو تجارب الحركة الاتجاهية.
يمكن لـ Raspberry Pi تسجيل مخرجات الوحدة ومعالجتها، لكن بعض وحدات الدوبلر تنتج إشارات تناظرية تحتاج إلى إلكترونيات إضافية قبل أن يستطيع الجهاز قراءتها. ولأن لوحات Raspberry Pi القياسية لا تتضمن أطراف إدخال تناظرية، فقد يلزم محول تناظري إلى رقمي. وهذه نقطة شائعة من الالتباس لدى المبتدئين: إذا كان المستشعر يخرج جهدًا تناظريًا، فسيحتاج الجهاز إلى مساعدة في تفسيره.
كيف يقارن الرادار بمستشعرات Raspberry Pi الأخرى
أفضل طريقة لفهم الرادار هي اعتباره خيارًا واحدًا في مجموعة أدوات استشعار أوسع. يتألق عندما يكون اكتشاف الحركة أو الحصول المستقل عن الضوء مهمًا، لكن مستشعرات أخرى قد تكون أبسط أو أرخص أو أدق في مهام محددة.
خذ بعين الاعتبار هذه المقارنات العملية:
- الرادار مقابل PIR: مستشعرات PIR بسيطة ومنخفضة التكلفة، لكنها تكتشف تغيرات الإشعاع تحت الأحمر وقد تفوتها حالة شخص يبقى بلا حركة. قد يكون الرادار أفضل لاكتشاف الحضور المستمر، حسب الوحدة.
- الرادار مقابل المستشعرات فوق الصورية: وحدات المسافة فوق الصورية مفيدة لقياس المسافة، خصوصًا في البيئات المتحكم بها، لكن الصوت قد يتأثر بالزاوية والمواد اللينة والتشويش البيئي. قد يتفوق الرادار في بعض التطبيقات، رغم أنه يطرح تحديات انعكاس خاصة به.
- الرادار مقابل الكاميرات: توفر الكاميرات معلومات بصرية غنية وإمكانات التعرف على الأجسام ومقاطع قابلة للقراءة البشرية. يقدم الرادار تفاصيل بصرية أقل لكنه أكثر مراعاة للخصوصية وأقل اعتمادًا على الإضاءة.
- الرادار مقابل LiDAR: يمكن أن يكون LiDAR ممتازًا لرسم خرائط المسافة، لكن الوحدات تتفاوت في التكلفة والمدى والتحمل البيئي. قد يكون الرادار أنسب حين تجعل الغبار أو الظلام أو مخاوف الخصوصية الاستشعار الضوئي أقل جاذبية.
- الرادار مع مستشعرات أخرى: أقوى المشاريع تستخدم غالبًا دمج المستشعرات. فقد تكشف وحدة الرادار عن الحضور، بينما يتحقق مستشعر الضوء من السطوع المحيط ويقدم مستشعر الحرارة معلومات للتحكم المناخي.
هنا يثبت Raspberry Pi جدارته الخاصة. فيستطيع جمع البيانات من عدة مستشعرات raspberry pi، وتشغيل السكربتات، واستضافة لوحات المعلومات، ونشر رسائل MQTT، والتحكم في المرحلات، والاتصال بمنصات أتمتة المنزل. يصبح الرادار أكثر قيمة عندما يستطيع الجهاز دمجه مع سياق أوضح.
اختيار وحدة الرادار المناسبة
أفضل وحدة رادار ليست بالضرورة الأكثر تقدمًا، بل هي الوحدة التي تناسب هدف مشروعك ومستوى راحتك في التوصيل ومهاراتك البرمجية والغلاف والبيئة. ابدأ بتحديد المشكلة بلغة بسيطة: «أريد أن أعرف متى ما زال أحدهم جالسًا على المكتب»، أو «أريد اكتشاف الحركة قرب باب الجراج»، أو «أريد تقدير مسافة الأجسام أمام روبوت صغير».
بعد أن يتضح الهدف، قيّم الوحدات وفق قائمة تحقق عملية:
- نوع المخرج حدّد إن كنت تحتاج زنادًا رقميًا بسيطًا أم بيانات تفصيلية. المخرج الرقمي هو الأسهل، بينما بيانات UART أو USB أكثر مرونة، وقد يتطلب المخرج التناظري محول ADC.
- توافق الجهد أطراف GPIO في Raspberry Pi لا تتحمل 5V. إذا كانت الوحدة تُخرج منطق 5V، فاستخدم تحويل المستويات أو اختر وحدة بإشارات متوافقة مع 3.3V.
- دعم الواجهة تحقق مما إذا كانت الوحدة تستخدم GPIO أو UART أو I2C أو SPI أو USB أو مخرجًا تناظريًا. وتأكد من أن طراز جهازك يتوفر به الأطراف أو المنافذ اللازمة.
- جودة التوثيق التوثيق الجيد مهم. ابحث عن مخططات توصيل ومراجع أوامر وأمثلة برمجية وأدوات تكوين وأوصاف واضحة لبيانات المخرجات.
- هدف الكشف اكتشاف الحركة واكتشاف الحضور وقياس السرعة والاستشعار عن بعد مهام مختلفة. لا تفترض أن كل لوحة رادار قادرة على القيام بها جميعًا.
- التركيب ومجال الرؤية فكّر في مكان تركيب الوحدة والاتجاه الذي ستواجهه، وما إذا كانت المواد المجاورة قد تحجب الإشارات أو تعكسها.
- احتياجات الطاقة بعض الوحدات يمكن تغذيتها من الجهاز، بينما تحتاج أخرى إلى مزود ثابت مستقل. فالطاقة غير المستقرة قد تولد سلوكًا محبطًا يبدو وكأنه خطأ برمجي.
- النظام البرمجي البيئي وحدة شائعة بأمثلة من المجتمع قد تكون أسهل من وحدة متفوقة تقنيًا لكن بتوثيق شحيح.
أساسيات التوصيل والإعداد
يبدأ إنشاء بسيط لوحدة رادار raspberry pi عادة بالطاقة والأرضي واتصال إشارة واحد أو أكثر. في وحدة حركة رقمية، يمكن غالبًا توصيل طرف المخرج بمدخل GPIO بينما يراقب السكربت تغيرات الحالة. أما وحدات UART فيتواصل الجهاز عبر طرفي الإرسال والاستقبال، أو من خلال محول USB إلى تسلسلي.
قبل توصيل أي شيء، تحقق من متطلبات جهد الوحدة ومستويات المنطق. كثير من مشكلات Raspberry Pi تبدأ بافتراض أن «تُثبت على الطرف» تعني «آمنة كهربائيًا». فقد يكون طرف تغذية 5V متوفرًا على رأس الجهاز، لكن ذلك لا يعني وجوب إرسال إشارة 5V إلى مدخل GPIO.
تتخذ عملية الإعداد النموذجية هذا الشكل:
- اقرأ ورقة بيانات الوحدة أو ملاحظات المنتج. حدد جهد التغذية وجهد المخرج والواجهة وتسميات الأطراف وأي متطلبات إقلاع أو تكوين.
- خطط الاتصال قبل تغذية الجهاز. ارسم خريطة أطراف سريعة حتى لا تختلط VCC وGND وTX وRX وأطراف المخرجات.
- استخدم تحويل المستويات عند الحاجة. احمِ أطراف GPIO عندما تستخدم الوحدة جهده منطق أعلى.
- فعّل الواجهة المطلوبة. قد يلزم تمكين UART وI2C وSPI من إعدادات تكوين Raspberry Pi.
- جرّب بسكربت مبسط. تأكد من قدرتك على قراءة إشارة أو استقبال بيانات تسلسلية قبل بناء التطبيق الكامل.
- سجّل السلوك الخام. احفظ الطوابع الزمنية أو الإطارات الواردة حتى ترى الأنماط والتشغيل الخاطئ والكشوف الفائتة.
- اضبط في الموقع الفعلي. يجب اختبار الحساسية النهائية وموضع التركيب في المكان الذي سيعمل فيه المشروع فعليًا.

للمبتدئين، من الحكمة البدء بلوحة تجارب أو توصيل أسلاك مؤقت، ثم الانتقال إلى توصيل أكثر ثباتًا بعد نجاح التصميم. فالأسلاك المرتخية قد تولد أخطاء متقطعة يصعب تمييزها عن تشويش المستشعر. وإذا كان المشروع سيعمل باستمرار، ففكر في تثبيت الأسلاك وصندوق حماية ومزود طاقة نظيف.
أفكار برمجية لمشاريع رادار Raspberry Pi
الطبقة البرمجية هي ما يحوّل الرادار من مجرد شيء مثير للاهتمام إلى أداة مفيدة. فالمستشعر الذي يكشف الحركة يستطيع تشغيل سجل، أو إرسال إشعار، أو تبديل مرحّل، أو نشر رسالة MQTT، أو تحديث لوحة معلومات ويب، أو تغذية نظام أتمتة أكبر بالبيانات.
في وحدة المخرج الرقمي الأساسية، يمكن للسكربت مراقبة طرف GPIO والاستجابة عند تغير الإشارة. أضف إزالة الارتعاش أو عتبات زمنية حتى لا يتفاعل المشروع مع كل وميض. فمثلًا، من المرجح أن يضيء المصباح الذكي بسرعة عند اكتشاف الحضور، لكن عليه الانتظار قليلًا قبل الإطفاء لتجنب إزعاج المستخدمين.
في وحدات الرادار عبر UART أو USB، قد يحتاج البرنامج إلى تحليل رسائل مهيكلة. بعض الوحدات ترسل نصًا مقروءًا؛ وأخرى ترسل إطارات ثنائية. قد يحتاج المشروع إلى استخراج قيم مثل حالة الكشف والمسافة ومستوى الطاقة والسرعة أو رقم المنطقة. وبعد التحليل، يستطيع الجهاز تحويل البيانات إلى قرارات بسيطة.
من الأنماط البرمجية المفيدة:
- تسجيل الأحداث: دوّن لحظات بدء الحركة وتوقفها ثم راجع أنماط النشاط لاحقًا.
- آلات الحالة: تتبّع حالات مثل فارغة ومشغولة ومشغولة حديثًا وغير مؤكدة.
- الترشيح بالعتبات: تجاهل الكشوف الضعيفة أو اطلب قراءات متكررة قبل تشغيل أي إجراء.
- نشر MQTT: أرسل أحداث الرادار إلى أنظمة أتمتة المنزل أو لوحات المعلومات.
- واجهات ويب محلية: اعرض حالة المستشعر المباشرة من الجهاز في المتصفح.
- تمهيد البيانات: خذ متوسط القراءات أو رشحها لتقليل التذبذب في قيم المسافة أو الحضور.
- سلوك الأمان عند الفشل: حدد ما يجب أن يحدث إذا انقطع المستشعر أو أصبحت البيانات غير صالحة.
بايثون خيار شائع لأنها سهلة الاقتراب وداعمها جيد على Raspberry Pi. ومع ذلك، تعتمد اللغة الأفضل على مشروعك. فقد يكون Node-RED أو C++ أو Go أو سكربتات الصدفة خيارًا مناسبًا أيضًا، خصوصًا إذا كان المستشعر لديه أمثلة جاهزة من المجتمع.
أفكار مشاريع تستثمر نقاط قوة الرادار
يعمل الرادار بأفضل حال عندما تتطابق نقاط قوته مع المشكلة. الأفكار التالية نقاط انطلاق واقعية، ويمكن توسيع كل منها بمستشعرات raspberry pi أخرى مع نمو مهاراتك.
مراقب إشغال الغرف
يستطيع Raspberry Pi استخدام وحدة رادار حضور لتقدير ما إذا كانت الغرفة مشغولة ثم نشر الحالة إلى لوحة معلومات أو نظام أتمتة. هذا مفيد للإضاءة الذكية وإجراءات توفير الطاقة ومؤشرات مساحات العمل المشتركة أو المراقبة المنزلية الهادئة. ومقارنة بالكاميرا، يستطيع الرادار إبقاء المشروع مركزًا على الحضور لا على الهوية.
المفتاح هو تجنب ردود الفعل المبالغ فيها. ينبغي لمراقب الإشغال الجيد أن يتضمن مهلات زمنية وعتبات ثقة وخيارات تجاوز يدوي. وإذا كان في الغرفة مراوح أو حيوانات أليفة أو ستائر متحركة أو أسطح عاكسة، فاضبط المستشعر تدريجيًا.
مستشعر المكتب الذكي أو محطة العمل
يستطيع مشروع حضور على المكتب اكتشاف ما إذا كان أحدهم جالسًا واستخدام هذه الحالة للتحكم في مصباح الشاشة أو مؤشر التركيز أو متتبع الوقت أو شاشة «عدم الإزعاج». وقد يتفوق مستشعر الرادار على كاشف الحركة البسيط حين يجلس الشخص بثبات لفترات طويلة.
وهذا أيضًا مشروع جيد للتعلم عن موضع المستشعر. فقد ينتج تركيب الوحدة تحت المكتب أو خلف لوحة بلاستيكية صغيرة أو قرب شاشة نتائج مختلفة. واختبار عدة مواضع سيعلمك أكثر من أي دليل توصيل عام.
كاشف النشاط في الجراج أو المداخل
يستطيع الرادار اكتشاف الحركة في الأماكن التي تجعل تغيرات الإضاءة والظلال أو العتمة الكشف المعتمد على الكاميرا أقل جاذبية. ويستطيع Raspberry Pi تسجيل الحركة قرب باب الجراج أو إرسال تنبيهات أو تشغيل إضاءة المهام عند بدء النشاط.
في حالة الاستخدام هذه، قلل التشغيل الخاطئ بتضييق منطقة الكشف بقدر ما يسمح به العتاد. فإذا رأت الوحدة الشارع أو الأشجار أو المركبات المارة، فقد يصبح المشروع مشوشًا. زاوية التركيب والحساسية غالبًا أهم من الشيفرة.
إدراك الروبوت ودعم تجنب العوائق
يستطيع الروبوت المتنقل استخدام الرادار كمدخل استشعار واحد لاكتشاف الحركة أو العوائق. لا ينبغي اعتبار الرادار مستشعر الملاحة الوحيد، لكنه يمكن أن يكمل مفاتيح الصدم والمستشعرات فوق الصورية والمقاييس الدورانية والكاميرات أو LiDAR.
التحدي هو التفسير. فالانعكاسات والتعددية للمسارات وحدود مجال الرؤية قد تولد بيانات ملتبسة. في الروبوتات، من الأفضل البدء بالتسجيل والتصور قبل السماح للرادار بالتحكم المباشر في الحركة.
التجربة والتعلم دون تلامس
الرادار أيضًا ببساطة وسيلة مدهشة للتعلم. يمكنك استكشاف كيف تعكس المواد المختلفة الإشارات، وكيف تؤثر الزاوية في الكشف، أو كيف تظهر الأجسام المتحركة في مخرجات المستشعر. ويجعل Raspberry Pi جمع القراءات على مدى الوقت ورسمها بيانيًا أمرًا سهلًا.
هذا النوع من المشاريع قيم بشكل خاص للطلاب والهواة لأنه يربط الإلكترونيات والفيزياء والبرمجة وتحليل البيانات. حتى تجربة أساسية تبني حدسًا يساعد لاحقًا في مشاريع أكثر طموحًا.
الأخطاء الشائعة وكيفية تجنبها
معظم إحباطات مشاريع الرادار مصدرها الافتراضات. فقد تعمل الوحدة بشكل رائع على الطاولة وتتصرف بصورة مختلفة في الغلاف النهائي. وقد يبدو السكربت معطوبًا والمشكلة الحقيقية توافق الجهد. وقد يبدو المستشعر شديد الحساسية بينما هو في الواقع موجه نحو جسم عاكس أو متحرك.
استخدم قائمة تحقق استكشاف الأخطاء هذه عندما يتصرف مشروع رادار raspberry pi تصرفًا غير متوقع:
- تحقق من الطاقة أولًا. تأكد من أن الوحدة تتلقى الجهد والتيار اللذين تحتاجهما. جرّب مزودًا مستقرًا وأسلاكًا أقصر إذا كانت القراءات غير منتظمة.
- تحقق من مستويات المنطق. احمِ الجهاز من إشارات 5V وتأكد من أن جهد المخرج قابل للقراءة كقيمة عالية أو منخفضة صالحة.
- اختبر ميزة واحدة في كل مرة. اقرأ بيانات GPIO أو البيانات التسلسلية الخام قبل إضافة الأتمتة أو التنبيهات أو لوحات المعلومات أو الخدمات السحابية.
- حرّك المستشعر. تغير صغير في الزاوية أو الارتفاع قد يغير بشكل كبير ما «يراه» الرادار.
- احترس من الأسطح العاكسة. المعدن والأجهزة الكهربائية والرفوف وبعض مواد البناء قد تولد انعكاسات غير متوقعة.
- ضع في الحسبان الحيوانات الأليفة والأجسام المتحركة. المراوح والستائر والأبواب والنباتات والحيوانات كلها تؤثر في الكشف.
- أضف تأخيرات برمجية. استخدم أزمنة الاحتفاظ وفترات التهدئة ومنطق التأكيد المتكرر لتقليل الوميض.
- راجع التوثيق مرة أخرى. بعض الوحدات لديها أوضاع تكوين أو تأخيرات إقلاع أو تتابعات أوامر يسهل إغفالها.
أفضل عقلية هي العقلية التجريبية. فاستشعار الرادار يتشكل بحسب البيئة، لذا فالقليل من الصبر أثناء تحديد الموضع والضبط قد يوفر ساعات من تعديلات برمجية غير ضرورية.
التصميم من أجل الموثوقية والخصوصية
تبدأ الموثوقية بحدود واضحة. حدد ما يجب أن يكشفه مشروعك، وما يجب أن يتجاهله، وما الإجراء الذي يلي كل حالة. مصباح ممر يمكنه تحمل عيوب عرضية؛ أما المشروع المرتبط بالأمان فيحتاج إلى حذر أكبر بكثير وازدواجية واختبار.
إذا كان مشروعك يؤثر في الراحة أو الأمان، فتجنب جعل الرادار مصدر الحقيقة الوحيد قبل الأوان. ادمجه مع مستشعرات raspberry pi أخرى أو أزرار تحكم يدوية أو منطق تأكيد. فمثلًا، قد يستخدم نظام أتمتة الغرفة الرادار للإشغال، ومستشعر الضوء للسطوع المحيط، ومفتاحًا ماديًا للتجاوز.
الخصوصية سبب آخر لجاذبية الرادار، لكنها تستحق تصميمًا مدروسًا أيضًا. فحتى من دون صور، يمكن لبيانات الإشغال أن تكشف أنماطًا عن روتين الناس. احفظ ما تحتاجه فقط، وأمّن لوحات المعلومات وواجهات API، وكن شفافًا مع كل من يتقاسم المساحة المراقبة.
المشاريع الجيدة تفشل كذلك بأمان. فإذا أعاد الجهاز التشغيل، أو انقطع المستشعر، أو انهار السكربت، فينبغي للنظام أن يعود إلى وضع افتراضي آمن. قد يعني ذلك إبقاء مصباح تحت تحكم يدوي، أو تعليم الإشغال كغير معروف، أو إرسال تنبيه صيانة بدل اتخاذ قرارات خاطئة بصمت.
مسار عملي للمبتدئين
إذا كنت مبتدئًا في الرادار، فلا تبدأ بأكثر الوحدات تقدمًا وهدف أتمتة معقد. ابدأ بنجاح صغير قابل للرصد: قراءة إشارة حركة، أو طباعة طوابع زمنية، أو إشعال لمبة LED، أو نشر رسالة بسيطة عند تغير الكشف.
قد يتخذ مسار التعلم الملائم للمبتدئين هذا الشكل:
- ابدأ بوحدة رادار حركة رقمية بسيطة. تعلم التوصيل الآمن ومدخل GPIO والكشف الأساسي عن الأحداث.
- أضف التسجيل. احفظ أوقات الكشف حتى تفهم سلوك المستشعر عبر ساعات أو أيام.
- ابنِ أتمتة صغيرة. شغّل لمبة LED أو جرسًا أو رسالة على شاشة أو إشعارًا محليًا.
- جرّب مواضع التركيب. اختبر الشيفرة نفسها في غرف وزوايا وأغلقة مختلفة.
- انتقل إلى وحدة حضور قابلة للتكوين. تعلم الاتصال عبر UART وخيارات الضبط.
- ادمج المستشعرات. أضف مدخلات ضوء أو حرارة أو باب أو زر لقرارات أذكى.
- استكشف بيانات الرادار المتقدمة. جرّب الاستشعار عن المسافة أو السرعة عندما ترتاح لتحليل البيانات وترشيحها.
يحافظ هذا المسار على منحنى التعلم في حدود يمكن إدارتها. كل خطوة تعلّم مهارة قابلة للانتقال إلى مشاريع Raspberry Pi أكثر تعقيدًا.

الخلاصة
تفتح وحدات الرادار إمكانات إبداعية لمشاريع Raspberry Pi، من محفزات الحركة البسيطة إلى أنظمة أكثر تقدمًا تراعي الحضور والمسافة والسرعة. وهي مفيدة خصوصًا عندما تريد استشعارًا أقل اعتمادًا على الضوء، وأقل تدخلًا بصريًا من الكاميرا، ومختلفًا عن مستشعرات raspberry pi المعتادة.
تبدأ أنجح المشاريع بهدف واضح ووحدة متوافقة وتوصيل آمن واختبار صبور في البيئة الحقيقية. سواء كنت تبني غرفة ذكية أو مراقب جراج أو مؤشر حضور على المكتب أو إعدادًا تجريبيًا لرادار raspberry pi، فإن الرادار يستحق الاستكشاف لأنه يضيف وسيلة عملية ومدهشة لجهازك لفهم العالم من حوله.
غير متأكد أي مستشعر يناسب مشروعك؟
تحدث مع مهندسي تطبيق الموجات المليمترية لدينا للحصول على استشارة مجانية.
حدد مشروع فندقك مع مهندسينا
أخبرنا بعدد الغرف ونوع السقف والبروتوكول المفضل. سنعود إليك بخطة عينات وعرض سعر خلال 24 ساعة عمل.
- انتقل من الإرشادات العامة إلى نقاش حول المنتج أو التطبيق.
- استخدم RFQ عندما يحتاج التسعير أو الرسومات أو MOQ أو توقيت الإطلاق إلى هيكلة.
- أبقِ مسار اتصال مباشر ظاهرًا للتوضيحات السريعة والتسليم.