إتقان مشاريع وحدة الرادار مع أردوينو: نصائح وأدلة
أنشئ مشاريع وحدات الرادار مع أردوينو بكفاءة عالية. تعرف على مستشعرات الحركة وتقنية mmWave، مع نصائح التوصيل ولماذا يتفوق الرادار على PIR عمليا.
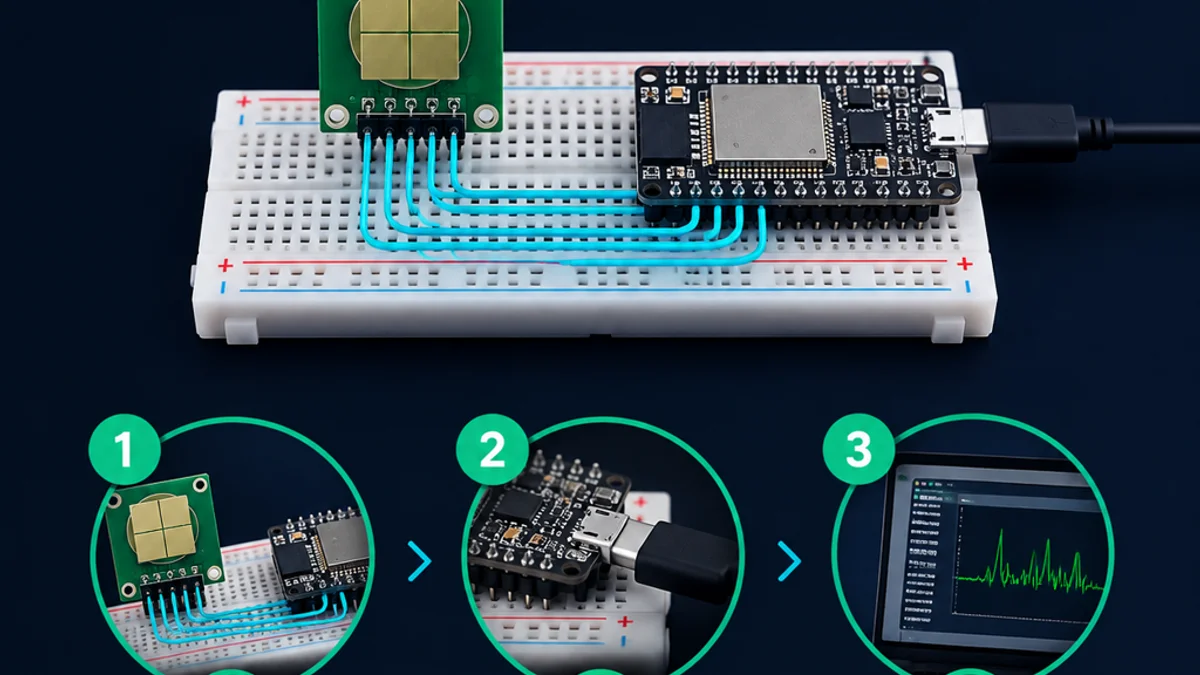
تجعل وحدات الرادار مشاريع Arduino أكثر إدراكًا للعالم المادي. فبدلًا من الاستجابة فقط لضغط زر أو مستوى إضاءة أو مشغل حركة بسيط، يمكن لتركيبة مستشعر رادار مع Arduino اكتشاف الحركة والوجود، وفي بعض الوحدات المسافة أو السرعة أيضًا. يشرح هذا الدليل كيف تعمل وحدة رادار مع Arduino، وما الذي يجب البحث عنه قبل الشراء، وكيفية تخطيط مشروع عملي دون الغرق في نظرية الترددات الراديوية.
ما الذي تستطيع وحدة رادار مع Arduino فعله فعلًا؟
يمكن لوحدة رادار مع Arduino إرسال موجات راديوية وقراءة انعكاساتها عن الأجسام أو الأشخاص القريبين، وتحويل هذا النشاط إلى بيانات يمكن لمعالجك الدقيق استخدامها. حسب الوحدة، قد تكون هذه البيانات بسيطة كإشارة رقمية «تم اكتشاف وجود» أو مفصلة كرسائل تسلسلية تحتوي على حالة الوجود والمسافة والسرعة والمناطق وقيم الإعداد. صُممت العديد من لوحات mmWave والميكروويف الصديقة للهوايات لتعمل مع لوحات التطوير من طراز Arduino عبر UART أو GPIO أو I2C، ما يجعلها سهلة الوصول لأتمتة المنزل والروبوتات والتركيبات التفاعلية ومشاريع التعلم.
المفتاح هو اختيار الوحدة بناءً على السلوك الذي تحتاجه. مشروع احتلال الغرفة لا يحتاج إلى ميزات الرادار نفسها التي يحتاجها نموذج أولي لمساعدة الركن. الروبوت الذي يحتاج إلى وعي خشن بالعوائق له متطلبات مختلفة عن المستشعر الذي يجب أن يكتشف ما إن كان شخص ما يجلس ساكنًا أمام مكتب. قبل شراء لوحة وحدة رادار مع Arduino، حدد أولًا المخرجات التي تحتاجها، ثم تحقق مما إذا كانت الوحدة توفر ذلك بصيغة يستطيع كودك قراءتها.

الرادار بلغة مبسطة
يعمل الرادار عبر إرسال موجات كهرومغناطيسية وتحليل ما يعود بعد انعكاس هذه الموجات عن الأجسام. في الوحدات الصغيرة المتوافقة مع Arduino، تتولى لوحة المستشعر نفسها عادةً معالجة الإشارات المعقدة. غالبًا ما يستقبل Arduino الخاص بك بيانات مبسطة بدلًا من المعلومات الراديوية الخام، وهذا جيد للمشاريع السريعة، لكن من المهم فهمه إذا أردت تحكمًا متقدمًا.
تُباع العديد من الوحدات الموجهة للمبتكرين كمستشعرات رادار ميكروويف أو mmWave. يشير مصطلح «mmWave» عمومًا إلى رادار الموجات المليمترية، والذي يُستخدم غالبًا للاستشعار قصير المدى حيث تكون الهوائيات المدمجة والحساسية للحركة الدقيقة مفيدة. تُسوَّق بعض وحدات 24 GHz لاكتشاف وجود البشر، وقد تكتشف البشر المتحركين أو المتحركين بدقة متناهية أو الساكنين حسب البرنامج الثابت والخوارزمية داخل المنتج. تصف DFRobot مثلًا أحد مستشعرات وجود البشر بتردد 24 GHz بأنه يستخدم تضمين FMCW/CW ويوفر النتائج عبر مخرج تسلسلي أو I/O. (wiki.dfrobot.com)
يختلف هذا عن الاستشعار فوق الصوتي. ترسل الوحدة فوق الصوتية موجات صوتية، بينما يستخدم الرادار موجات راديوية. قد يكون الرادار أنسب لوجود الحركة عبر بعض الأغطية غير المعدنية، وهو أقل اعتمادًا على الضوء المرئي. ومع ذلك، قد يكون حساسًا بطرق تفاجئ المبتدئين، خاصة حول الأجسام العاكسة وزاوية المستشعر وتصفية البرنامج الثابت.
الأنواع الرئيسية لوحدات الرادار المستخدمة مع Arduino
ليس كل مشروع مستشعر رادار مع Arduino يحتاج إلى أحدث لوحة mmWave. يعتمد الاختيار الصحيح على نوع البيانات وأسلوب الاكتشاف والواجهة والبيئة.
وحدات الحركة أو الوجود البسيطة
تتصرف أبسط وحدات الرادار تقريبًا كمفتاح حركة أذكى. قد توفر إشارة عالية أو منخفضة عند اكتشاف الحركة أو الوجود. هذه مفيدة عندما تريد تشغيل ضوء أو تنشيط شاشة أو تسجيل نشاط أو تشغيل صوت دون حساب المسافة بدقة.
يحافظ المخرج الأساسي بنمط GPIO على قصر الكود. يمكنك توصيل المخرج بدبوس إدخال رقمي وقراءة الحالة وتقرير ما يجب أن يفعله مشروعك. المقايضة هي أنك تحصل على تفاصيل محدودة. إذا قالت الوحدة «تم الاكتشاف»، فقد لا تعرف ما إن كان الهدف قريبًا أو بعيدًا، متحركًا بسرعة أو ببطء، أو في أي جزء من الغرفة ظهر.
مستشعرات الوجود عبر UART
ترسل وحدات UART البيانات عبر الاتصال التسلسلي. وهي شائعة لأن لوحات Arduino تستطيع قراءة الرسائل التسلسلية باستخدام منافذ السلسلة العتادية أو مكتبات السلسلة البرمجية. يمكن لمشروع وحدة رادار مع Arduino عبر UART غالبًا قراءة حالة الوجود وتغذية الإعداد الراجعة وأحيانًا إطارات بيانات أكثر تقدمًا.
توثيق MR24HPC1 من Seeed Studio مثلًا يشرح استخدام Arduino أو Seeeduino مع المستشعر عبر توصيلات UART التسلسلية، بما في ذلك توصيلات 5V وGND وRX وTX. ويلاحظ التوثيق نفسه أن السلسلة البرمجية تُستخدم عادة في جانب Arduino لتجنب خلط مخرجات التصحيح مع اتصال المستشعر. (wiki.seeedstudio.com)
مستشعرات UART هي حل وسط جيد. إنها توفر تغذية راجعة أغنى من دبوس مخرج واحد، لكنها تظل قابلة للإدارة للمبتدئين المعتادين على فتح الشاشة التسلسلية وتحليل الرسائل البسيطة.
وحدات رادار المسافة والسرعة
بعض الوحدات مصممة لقياس المسافة أو اكتساب السرعة أو تتبع الأهداف بدلًا من الوجود البسيط. هذه مفيدة لمساعدات الركن واكتشاف الاقتراب وعدّاد الأشخاص وتجارب الأجسام المتحركة والروبوتات. يصف دليل C4001 من DFRobot مثلًا استخدام Arduino مع مستشعر mmWave لقياس المسافة والسرعة وضبط العتبات وتعيين وضع المستشعر وتفسير بيانات المخرج. (wiki.dfrobot.com)
تتطلب هذه الفئة تخطيطًا أكبر. تحتاج إلى معرفة مجال الرؤية ومعدل التحديث والمدى الأدنى والأقصى وما إن كانت الوحدة تتتبع هدفًا واحدًا أو عدة أهداف. إذا كان مشروعك يعتمد على قياس موثوق بدلًا من مشغل نعم/لا، فاقضِ وقتًا أطول في قراءة ورقة البيانات وكود المثال قبل بناء العلبة.
وحدات وجود البشر المتخصصة والقريبة من الصحة
بعض وحدات الرادار مضبوطة للوجود البشري الساكن أو اكتشاف السقوط أو المراقبة المرتبطة بالتنفس أو الاكتشاف الموجه للنوم. تتضمن هذه المستشعرات غالبًا برنامجًا ثابتًا مملوكًا يفسر إشارات الرادار العائدة ويكشف المخرجات المعالجة فقط. قد يكون ذلك مناسبًا، لكنه يحد أيضًا من التجريب.
يسرد توثيق mmWave من Seeed Studio مواد مفتوحة المصدر لعدة لوحات، بينما يلاحظ أيضًا أن البيانات الخام والخوارزميات في مستشعرات رادار mmWave الخاصة به غير مفتوحة المصدر. (wiki.seeedstudio.com) بالنسبة لمعظم مشاريع Arduino، هذه ليست مشكلة. أما للبحث أو معالجة الإشارات المخصصة أو تجارب التعلم الآلي، فهي مهمة جدًا.
كيف تختار تركيبة مستشعر الرادار المناسبة مع Arduino؟
اختر التركيبة بمطابقة مخرج المستشعر مع القرار الذي يجب أن يتخذه Arduino. إذا كان مشروعك يحتاج فقط إلى معرفة ما إن كان هناك شخص حاضر، فقد تكفي وحدة وجود GPIO أو UART بسيطة. إذا احتاج المسافة أو السرعة أو المناطق أو التحكم في الإعداد، فابحث عن وحدة بأوامر تسلسلية موثقة ومكتبة Arduino وأمثلة تطابق لوحتك.
ابدأ بسلوك المشروع، لا بقائمة المكونات. اسأل ما الذي يجب أن يقرره مشروعك، وكم مرة يجب أن يقرره، وماذا يجب أن يحدث عندما تكون القراءة غير مؤكدة. اختيار الوحدة الجيد يجعل كودك أبسط لأن مخرج المستشعر يشبه بالفعل المنطق الذي تحتاجه.
استخدم قائمة التحقق هذه قبل الشراء:
- نوع المخرج: هل توفر الوحدة GPIO أو UART أو I2C أو واجهة أخرى يدعمها Arduino لديك؟
- تفاصيل البيانات: هل تحتاج الوجود فقط، أم تحتاج المسافة أو السرعة أو مناطق الأهداف أو قيم الثقة؟
- توافق الجهد: هل يمكن تشغيل الوحدة بأمان من لوحة Arduino لديك، وهل مستويات المنطق متوافقة؟
- استهلاك التيار: هل يستطيع مزود الطاقة لديك توفير تيار كافٍ دون التسبب في إعادة تعيين أو قراءات غير مستقرة؟
- دعم المكتبات: هل توجد مكتبة Arduino أو مثال تخطيطي أو بروتوكول تسلسلي واضح؟
- اتجاه التركيب: هل يحتاج المستشعر إلى مواجهة الهدف مباشرة، أم يمكن توجيهه بزاوية؟
- بيئة الاكتشاف: هل سيكون المستشعر قرب مراوح أو ستائر أو حيوانات أليفة أو أسطح معدنية أو زجاج أو آلات متحركة أو مصادر أخرى للمشغلات الخاطئة؟
- حدود البرنامج الثابت: هل تكشف الوحدة البيانات الخام أو الأحداث المعالجة أو مخرجات ثابتة فقط؟
مشروع وحدة رادار مع Arduino المناسب للمبتدئين يستفيد عادة من وحدة بها مخططات توصيل رسمية وكود عينة. يوفر مثال رادار الميكروويف بتردد 24 GHz من DFRobot مثلًا إرشادات إعداد Arduino UNO وتعليمات التوصيل وكود عينة لاكتشاف هدف واحد. (wiki.dfrobot.com)
الواجهات واعتبارات التوصيل
عادةً ما يكون توصيل وحدة الرادار مباشرًا، لكن الأخطاء الصغيرة قد تخلق أعراضًا محيرة. المشكلة الأكثر شيوعًا هي الخلط بين TX وRX. في وحدات UART، يتصل TX الخاص بالمستشعر عادةً بـ RX الخاص بالمعالج الدقيق، ويتصل RX الخاص بالمستشعر بـ TX الخاص بالمعالج الدقيق. يجب مشاركة الأرضي، ويجب أن يطابق جهد التغذية متطلبات الوحدة.
إذا استخدمت Arduino Uno، تذكر أن منفذ السلسلة العتادي الرئيسي يُستخدم أيضًا للاتصال عبر USB بجهاز الكمبيوتر. لهذا السبب تستخدم العديد من الأمثلة SoftwareSerial للمستشعر وتحتفظ بـ Serial لرسائل التصحيح في الشاشة التسلسلية. في اللوحات ذات منافذ السلسلة العتادية المتعددة، مثل العديد من اللوحات بنمط ESP32 أو بعض لوحات Arduino الأكبر، قد تفضل السلسلة العتادية لموثوقية أفضل بمعدلات باود أعلى.
يجب أن تشمل خطة توصيل بسيطة ما يلي:
- الطاقة أولًا: أكد ما إن كانت الوحدة تتوقع 3.3V أو 5V أو نطاقًا.
- مستوى المنطق بعد ذلك: لا تفترض أن إدخال Arduino بجهد 5V آمن لكل وحدة 3.3V أو أن كل وحدة تتسامح مع منطق 5V.
- أرضي مشترك: وصّل GND الوحدة مع GND الخاص بـ Arduino.
- اعكس خطوط السلسلة: وصّل TX الوحدة بـ RX الخاص بـ Arduino وRX الوحدة بـ TX الخاص بـ Arduino أو بالدبابيس البرمجية للسلسلة المحددة في الكود.
- أضف طاقة مستقرة: إذا استهلكت الوحدة تيارًا أكثر من المتوقع، استخدم مزودًا خارجيًا موثوقًا بأرضي مشترك.
- اختبر قبل التغليف: شغّل المثال التخطيطي والوحدة مكشوفة قبل تثبيتها داخل علبة.
يوفر هذا النهج المتحذر وقتًا. قد تبدو مستشعرات الرادار «خاطئة» عندما تكون المشكلة الحقيقية مصدر طاقة ضعيفًا أو دبابيس تسلسلية معكوسة أو تخطيطيًا يستمع على المنفذ الخطأ.

أفكار مشاريع عملية لوحدات رادار Arduino
وحدات الرادار مثيرة للاهتمام بشكل خاص عندما تكون المستشعرات التقليدية غير مناسبة. يمكنها المساعدة في اكتشاف الوجود في الإضاءة المنخفضة، واستشعار الحركة دون كاميرا، والتفاعل حيث لا يجب على المستخدمين لمس أي شيء.
اكتشاف الوجود الذكي للغرف
يستطيع مستشعر الوجود الراداري أن يجعل الغرفة الذكية تبدو أكثر طبيعية. بدلًا من إطفاء الأضواء عندما يجلس شخص ساكنًا، قد تستمر وحدة قادرة على اكتشاف الوجود الساكن في رصد الإشغال. هذا أحد أسباب شعبية مستشعرات mmWave في المكاتب والحمامات والخزائن ومناطق الأتمتة الصغيرة.
بالنسبة لنسخة Arduino، يمكن أن يكون المنطق بسيطًا: إذا اكتُشف وجود، حافظ على تشغيل مرحل أو أرسل رسالة إلى متحكم آخر. أضف مهلة زمنية حتى لا يومض الضوء عندما تتغير القراءات لوهلة قصيرة. إذا سمحت وحدتك بإعدادات الحساسية والتأخير، اضبطها بعد تثبيت المستشعر، لا وهو مستلقٍ على مكتبك.
تنشيط الشاشة بدون تلامس
يستطيع رادار الوحدة تنشيط لوحة معلومات أو كشك معلومات أو شاشة مكتبية عندما يقترب شخص ما. مقارنةً بزر الضغط، هذا يبدو أنظف وأكثر تفاعلية. مقارنةً بالكاميرا، إنه أبسط ويتجنب التقاط الصور.
في هذا المشروع، يستطيع Arduino قراءة حالة الرادار والتحكم في ترانزستور أو مرحل أو إجراء USB HID أو رسالة تسلسلية إلى جهاز آخر. قد لا تحتاج إلى قياس المسافة؛ الوجود داخل منطقة محددة قد يكون كافيًا. التحدي الرئيسي هو منع التنشيطات العرضية من الحركة خلف الشاشة أو بجانبها، لذا فإن الموضع واتجاه الحزمة مهمان.
مساعدة الركن أو الاقتراب
تستطيع وحدة رادار قادرة على قياس المسافة دعم دليل ركن أو نظام تحذير اقتراب. يمكن لـ Arduino تشغيل LEDات تتغير ألوانها مع اقتراب جسم أو تشغيل جرس عندما تعبر المسافة المقاسة عتبة معينة. إذا توفرت السرعة أيضًا في الوحدة، يمكنك بناء سلوك أكثر إثارة، مثل التحذير مبكرًا عندما يقترب جسم بسرعة.
في حالة الاستخدام هذه، تجنب افتراض أن كل مستشعر وجود يستطيع قياس المسافة. اقرأ التوثيق بعناية. بعض المستشعرات محسنة لوجود البشر وقد لا تكشف بيانات مدى موثوقة للجسم المقصود.
وعي الروبوت بالعوائق
يمكن للرادار أن يكمل الاستشعار فوق الصوتي والأشعة تحت الحمراء والقائم على الكاميرا في مشروع روبوت. قد يساعد في اكتشاف الحركة أو الوجود في ظروف تعاني فيها المستشعرات البصرية. ومع ذلك، فإن وحدات الرادار المصممة لوجود الغرفة قد لا تتصرف كمستشعرات عوائق دقيقة.
تجربة روبوت مفيدة للمبتدئين هي استخدام الرادار كمدخل ثانوي بدلًا من أن يكون مستشعر الملاحة الوحيد. مثلًا، يستطيع الروبوت التباطؤ عندما يكتشف الرادار حركة أمامه، بينما تتولى المستشعرات فوق الصوتية أو من طراز lidar مسافة العوائق القريبة. هذا يقلل العبء على وحدة الرادار ويجعل المشروع أسهل في التصحيح.
التركيبات الفنية والصوتية التفاعلية
لأن الرادار يستطيع اكتشاف الحركة دون الحاجة إلى لمس، فإنه يعمل جيدًا في التركيبات التفاعلية. قد يغير شخص يقترب من منحوتة نمط الإضاءة. قد تحفز حركات اليد الصغيرة طبقات صوتية. قد تنشط الحركة قرب جسم معلق على الحائط LEDات مخفية خلف مادة شفافة.
في المشاريع الإبداعية، غالبًا ما يكون القياس الدقيق أقل أهمية من الاستجابة السلسة. أضف تصفية في كود Arduino لديك حتى يتلاشى المخرج أو يتدرج أو يزيل الارتداد بدلًا من القفز فورًا. هذا يجعل التفاعل يبدو مقصودًا لا متقطعًا.
أنماط برمجة تجعل مشاريع الرادار أكثر موثوقية
تبدأ معظم مشاريع رادار Arduino بمثال تخطيطي رسمي. هذه هي الخطوة الصحيحة، لكن المثال هو البداية فقط. بمجرد تأكيدك أن الوحدة تعمل، أعد تشكيل الكود حول سلوك مشروعك.
افصل القراءة عن الإجراء
حافظ على فصل كود قراءة المستشعر عن كود التحكم في المخرجات. يجب أن تُحدّث دالة واحدة حالة الرادار، وتقرر دالة أخرى ماذا تفعل بهذه الحالة. هذا يسهل تبديل الوحدات لاحقًا أو إضافة تصفية.
مثلًا، قد يحافظ كودك على متغيرات مثل presenceDetected وlastDetectionTime وcurrentDistance. يمكن لمنطق المخرجات عندئذ أن يقرر ما إن كان يجب تشغيل LED أو إرسال رسالة أو انتظار تأكيد.
استخدم منطقًا قائمًا على الوقت بدلًا من التأخيرات الطويلة
تجنب ملء التخطيطي الخاص بك باستدعاءات delay() طويلة. قد تتغير أحداث الرادار بينما يكون Arduino في وضع الانتظار. استخدم توقيتًا قائمًا على millis() للمهل وفواصل أخذ العينات وتأخيرات المخرجات.
قد يبقي مشروع الوجود ضوءًا مشتعلًا لدقيقتين بعد آخر حدث مكتشف. بدلًا من التأخير لدقيقتين، خزّن وقت آخر اكتشاف واستمر في التحقق ما إن انتهت المهلة. هذا يبقي Arduino مستجيبًا.
أضف التنعيم وإزالة الارتداد
قد تتقلب قراءات الرادار، خاصة أثناء الإعداد أو في البيئات المزدحمة. إذا استجاب مشروعك فورًا لكل تغيير، فقد يهتز. تمنع إزالة الارتداد قراءة قصيرة واحدة من التسبب في إجراء غير مرغوب.
جرب هذه الأساليب:
- اطلب ظهور الحالة نفسها عدة مرات قبل قبولها.
- استخدم نافذة تأكيد قصيرة قبل تشغيل المخرج.
- حافظ على الحالة النشطة لحد أدنى من الوقت بمجرد تشغيلها.
- تجاهل القفزات المستحيلة، مثل قيمة مسافة تتغير بشكل كبير لعينة واحدة ثم تعود فورًا.
- سجّل الرسائل الخام أثناء الاختبار حتى ترى ما إن كانت المشكلة في منطق الكود أو سلوك المستشعر.
خزّن خيارات الإعداد بوضوح
إذا دعمت وحدتك الحساسية أو بوابات المسافة أو وقت التأخير أو إعدادات الوضع، احتفظ بهذه القيم قرب أعلى التخطيطي. أضف تعليقات تشرح لماذا اخترتها. ستقدر أنت في المستقبل معرفة ما إن كانت العتبة قد اختيرت لممر أو مكتب أو مرآب أو طاولة اختبار.
للمشاريع التي قد تُنقل بين الغرف، فكر في جعل الإعدادات قابلة للتعديل عبر أوامر تسلسلية أو أزرار أو شاشة صغيرة. هذا يمنع الضبط من أن يصبح دورة رفع كود.
التركيب يؤثر على الأداء بقدر تأثير الكود
مستشعر الرادار ليس مجرد مكون إلكتروني؛ إنه أيضًا جهاز استشعار اتجاهي. أين وكيف تثبته يمكن أن يغير النتائج تمامًا. الوحدة التي تعمل بشكل رائع على طاولتك قد تتصرف بشكل سيئ بمجرد وضعها قرب معدن أو خلف مادة سميكة أو توجيهها عبر غرفة مزدحمة.
يؤكد توثيق DFRobot لأحد مستشعرات وجود البشر بتردد 24 GHz على الانتباه لزاوية الحزمة وتوجيه الهوائي نحو الهدف المقاس. تسرد الصفحة نفسها زاوية حزمة لتلك الوحدة، ما يعزز نقطة مهمة: الاكتشاف ليس بنفس القوة في كل اتجاه. (wiki.dfrobot.com)
استخدم عملية تثبيت عملية:
- اختبر المستشعر على الطاولة بالمثال التخطيطي الرسمي.
- حدد منطقة الاستشعار المقصودة بشريط لاصق أو أجسام حتى تتمكن من تكرار الاختبارات.
- ثبّت مؤقتًا باستخدام شريط لاصق أو مشابك أو حامل نموذجي مطبوع ثلاثي الأبعاد.
- اختبر السلوك الحقيقي مع أشخاص يتحركون ويجلسون ساكنين ويدخلون ويخرجون ويقفون قرب حواف المنطقة.
- اضبط الزاوية والارتفاع قبل تغيير الكود.
- اضبط الحساسية أو العتبات فقط بعد أن يصبح الموضع قريبًا من النهائي.
- غلّف أخيرًا، ثم اختبر مجددًا لأن البلاستيك وعتاد التثبيت والأسطح القريبة قد تؤثر على النتائج.
لمشاريع الغرف، تجنب توجيه المستشعر نحو مراوح متحركة أو ستائر أو نوافذ مفتوحة أو أجهزة تهتز أو مناطق خلفية مزدحمة ما لم تكن تريد تضمين تلك الحركات. في المرآب أو ورش العمل، انتبه للأسطح المعدنية التي قد تخلق انعكاسات. في الغرف الصغيرة، قد يكون تقليل الحساسية أفضل من محاولة إخفاء المشغلات الخاطئة في الكود.
الأخطاء الشائعة وكيفية تجنبها
الكثير من مشاكل رادار Arduino لا تسببها وحدة معيبة. إنها تنبع من توقعات غير واضحة أو توصيل سيئ أو طاقة غير مستقرة أو الاختبار في بيئة غير واقعية.
إليك الأخطاء التي يستحق تجنبها:
- شراء مستشعر وجود لقياس المسافة: تكشف بعض الوحدات مخرج «مكتشف/غير مكتشف» فقط. إذا كانت المسافة مهمة، أكد توفر بيانات المدى.
- تجاهل مستويات جهد السلسلة: قد يعمل المستشعر بجهد 5V لكنه يتواصل بجهد 3.3V، أو قد لا يتسامح مع منطق 5V.
- استخدام منفذ السلسلة الخطأ: إذا عملت الشاشة التسلسلية لكن المستشعر صامت، فقد يكون تخطيطيك يستمع على الدبابيس الخطأ.
- الاختبار فقط بتلويح باليد: قد تكون وحدة وجود البشر مصممة لوجود الجسم الكامل أو الحركة الدقيقة أو ظروف تثبيت محددة.
- تخطي التوثيق: غالبًا ما تحتوي وحدات الرادار على أوضاع أو أوامر أو متطلبات توقيت غير واضحة من ملصقات الدبابيس.
- التثبيت مبكرًا جدًا: قد تغير العلب والموضع النهائي القراءات، لذا اضبط بعد التثبيت، لا قبله.
- توقع بيانات رادار خام من كل لوحة: تكشف العديد من وحدات المبتكرين نتائج معالجة فقط، خاصة تلك المبنية لاكتشاف الوجود.
عادة التصحيح الجيدة هي التبسيط. أكد أولًا الطاقة. ثم أكد الاتصال التسلسلي. ثم اطبع رسائل المستشعر الخام أو المقدمة من المكتبة. فقط بعد ذلك يجب أن توصل المراحلات والمحركات وكود الشبكة والشاشات أو منطق الأتمتة المعقد.
السلامة والخصوصية ومسؤولية المشروع
تُستخدم وحدات رادار Arduino غالبًا لأنها تستطيع اكتشاف الوجود دون كاميرات. قد تكون هذه ميزة خصوصية، خاصة في الغرف حيث يكون التقاط الصور غير مناسب. ومع ذلك، يمكن للاستشعار بالوجود أن يكشف أنماط السلوك، لذا فهو يستحق استخدامًا مدروسًا.
إذا سجّل مشروعك الإشغال، وضّح ذلك للمستخدمين. خزّن ما تحتاجه فقط. تجنب تقديم الاستشعار من فئة الهوايات كنظام طبي أو أمني أو لنظام السلامة الحياتية ما لم يكن التصميم بأكمله مبنيًا ومعتمدًا لهذا الغرض. الوحدة الممتعة والمفيدة للأتمتة لا يجب أن تُعامل ككاشف سقوط مضمون أو إنذار سرقة أو مراقب صحة دون تحقق مناسب.
هناك أيضًا الامتثال الراديوي الذي يجب مراعاته. اشترِ الوحدات من موردين ذوي سمعة طيبة، واتبع ظروف التشغيل المقصودة، وتجنب تعديل الهوائيات أو سلوك الإرسال ما لم تفهم اللوائح المطبقة في موقعك. بالنسبة لمعظم المبتكرين، فإن المسار الأسلم هو استخدام الوحدات الكاملة كما هو موثق بدلًا من تصميم عتاد RF من الصفر.
خطة بناء بسيطة لمشروعك الأول
إذا كان هذا أول بناء لوحدة رادار مع Arduino لديك، فابدأ بمؤشر وجود للمكتب. إنه مفيد وسهل الملاحظة ولا يتطلب جهودًا خطرة أو أجزاء متحركة.
اتبع هذا المسار:
- اختر وحدة موثقة مع مثال Arduino ومخرج GPIO أو UART.
- وصّل المستشعر و LED واحدًا فقط في البداية. لا تضف مراحلات أو Wi-Fi أو شاشات أو محركات بعد.
- ارفع المثال الرسمي وأكد أن الشاشة التسلسلية تعرض النشاط المتوقع.
- اطبع حالات واضحة مثل «حاضر» أو «غير حاضر» أو قيمة المسافة إن كانت متاحة.
- أضف مهلة زمنية حتى يبقى LED مشتعلًا لفترة قصيرة بعد آخر اكتشاف.
- انقل المستشعر إلى موضع المكتب الفعلي واختبر الجلوس ساكنًا والمغادرة والمشي قريبًا.
- اضبط العتبات أو الحساسية إذا دعمت الوحدة ذلك.
- عندها فقط أضف المخرج النهائي، مثل متحكم مصباح أو شاشة حالة أو رسالة أتمتة منزلية.
يعلّم هذا المشروع المهارات الأساسية: التوصيل والاتصال التسلسلي ومنطق التوقيت والتصفية والتركيب. بمجرد نجاحه، يمكنك إعادة استخدام الهيكل نفسه لمشاريع أكبر.
الخلاصة النهائية
تفتح وحدات الرادار مشاريع Arduino تبدو أكثر استجابة ودقة وإدراكًا من المفاتيح البسيطة أو مستشعرات الحركة الأساسية. تأتي أفضل النتائج من مطابقة الوحدة مع المهمة: وجود بسيط للأضواء ومشغلات التنشيط، وتغذية راجعة UART للمشاريع القابلة للإعداد، ومستشعرات مسافة أو سرعة للبناءات الموجهة للقياس.
ابدأ بالأمثلة الرسمية، وحافظ على بساطة النسخة الأولى، وعامل الموضع كجزء من التصميم لا كفكرة لاحقة. بهدف واضح وتركيبة وحدة رادار مع Arduino موثقة جيدًا، يمكنك بناء مشاريع موثوقة بدون تلامس عملية ومثيرة وجاهزة للتوسع.
غير متأكد أي مستشعر يناسب مشروعك؟
تحدث مع مهندسي تطبيق الموجات المليمترية لدينا للحصول على استشارة مجانية.
حدد مشروع فندقك مع مهندسينا
أخبرنا بعدد الغرف ونوع السقف والبروتوكول المفضل. سنعود إليك بخطة عينات وعرض سعر خلال 24 ساعة عمل.
- انتقل من الإرشادات العامة إلى نقاش حول المنتج أو التطبيق.
- استخدم RFQ عندما يحتاج التسعير أو الرسومات أو MOQ أو توقيت الإطلاق إلى هيكلة.
- أبقِ مسار اتصال مباشر ظاهرًا للتوضيحات السريعة والتسليم.